


精密晶振专家高稳定可靠

我们还擅长定制开发
-
核心参数按需配置
全频段灵活定制:覆盖低频MCU到高频SerDes全场景,从PLC主控到机器人关节驱动精准匹配。
多电压域适配:0.8V超低功耗、1.8/2.5/3.3V工业宽压、5.0V强抗扰,适配从便携设备到工业冗余系统的功耗要求。
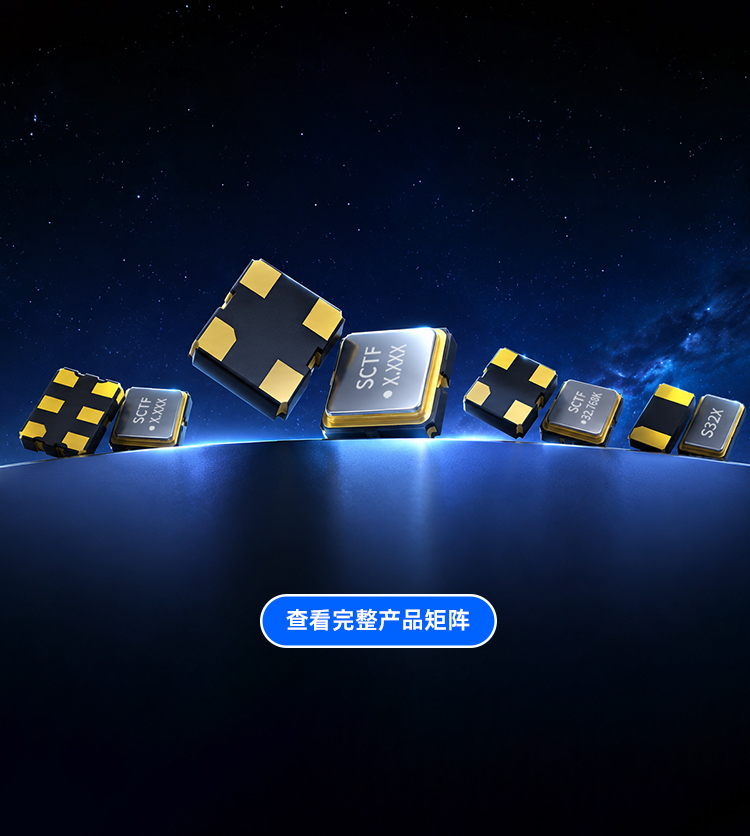
多种封装可选:覆盖SMD1612至SMD7050等封装,适配工业相机、伺服驱动、PLC等不同板型空间。
-
极端环境可靠设计
宽温区稳定运行:支持-40℃~85℃全温域工作,适应极端温差场景。
抗振动抗冲击:符合工业级抗振设计规范,适用于机器人、伺服、户外相机等强振动环境。
全温区精度补偿:TCXO提供±0.5ppm~±2ppm超高频率稳定度,确保极端温度下精准时序。
-
工业电子专属方案
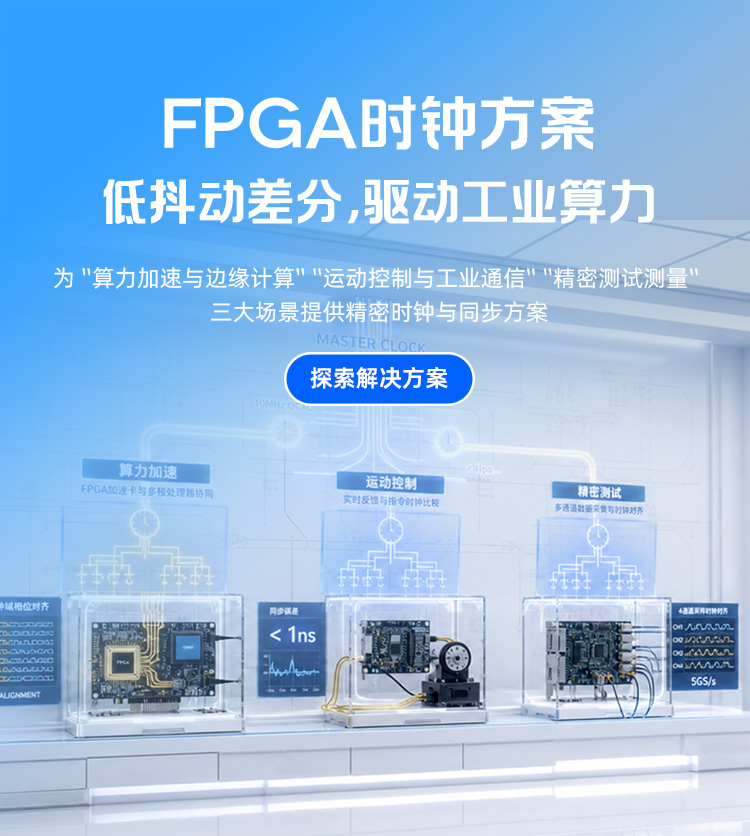
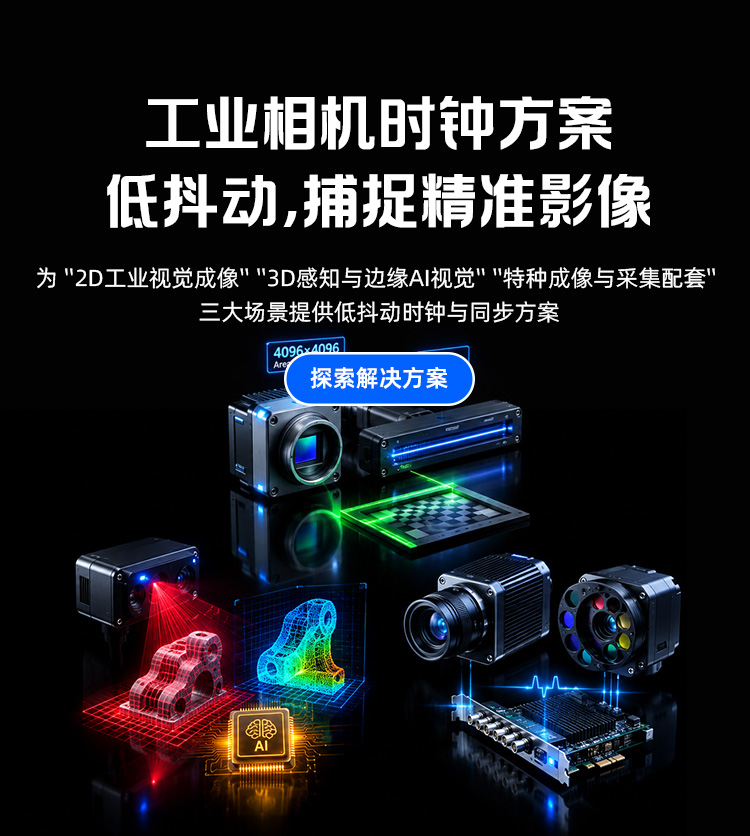
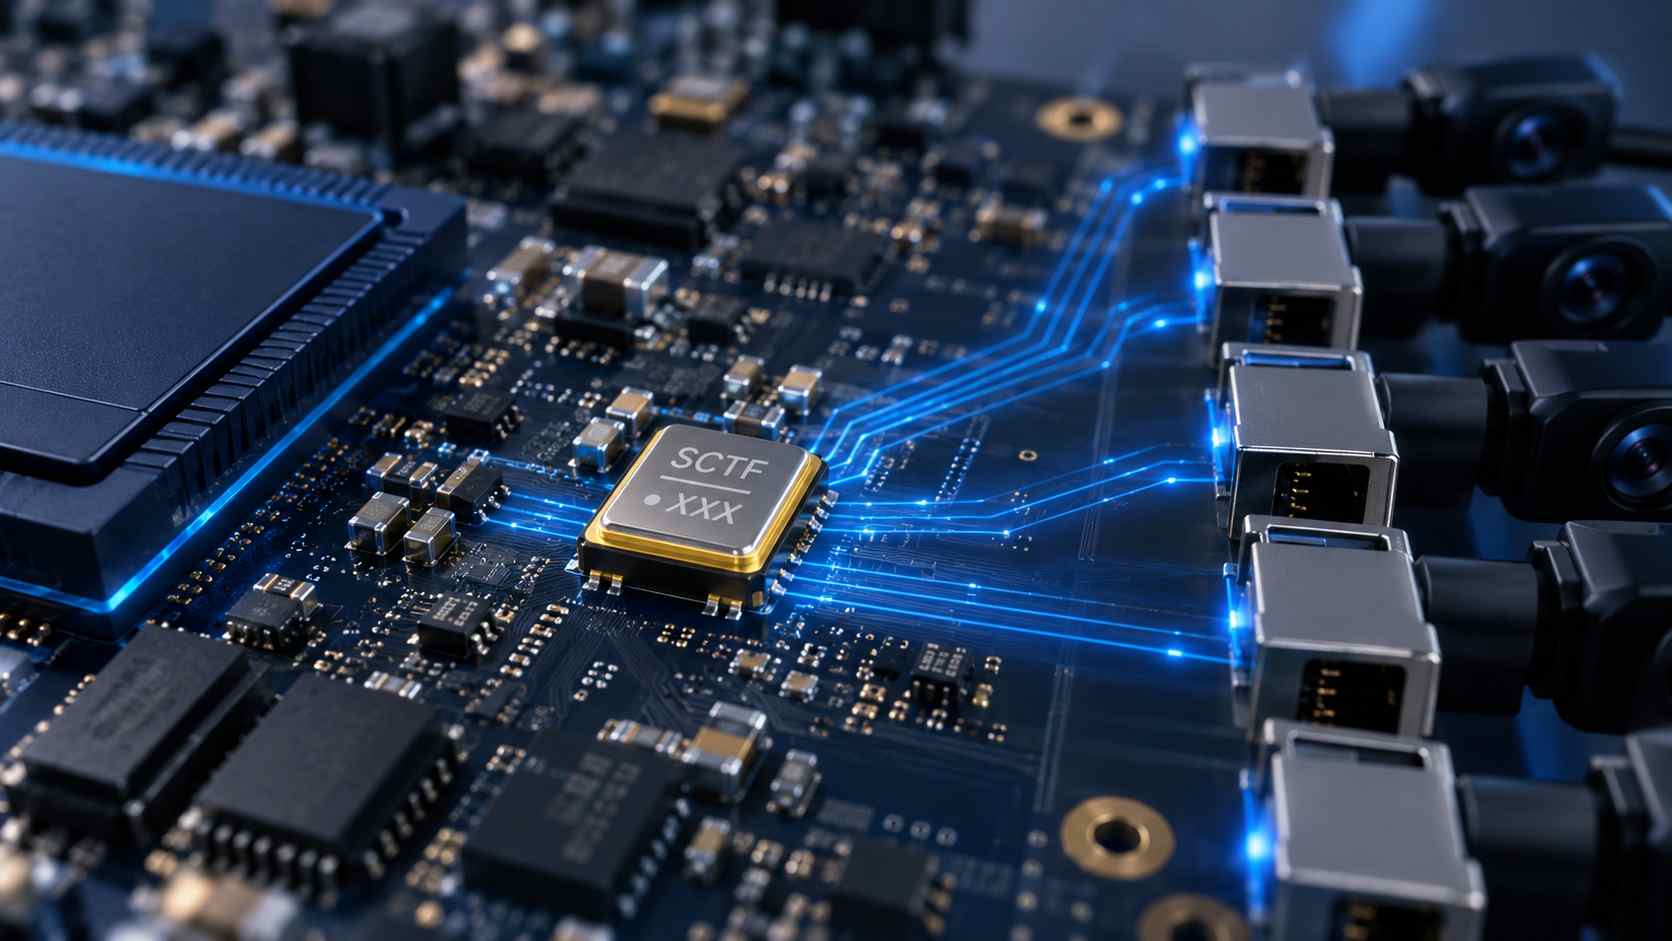
FPGA时钟:低抖动差分输出,抖动≤0.5pS,满足PCIe Gen4/5高速传输合规门槛。
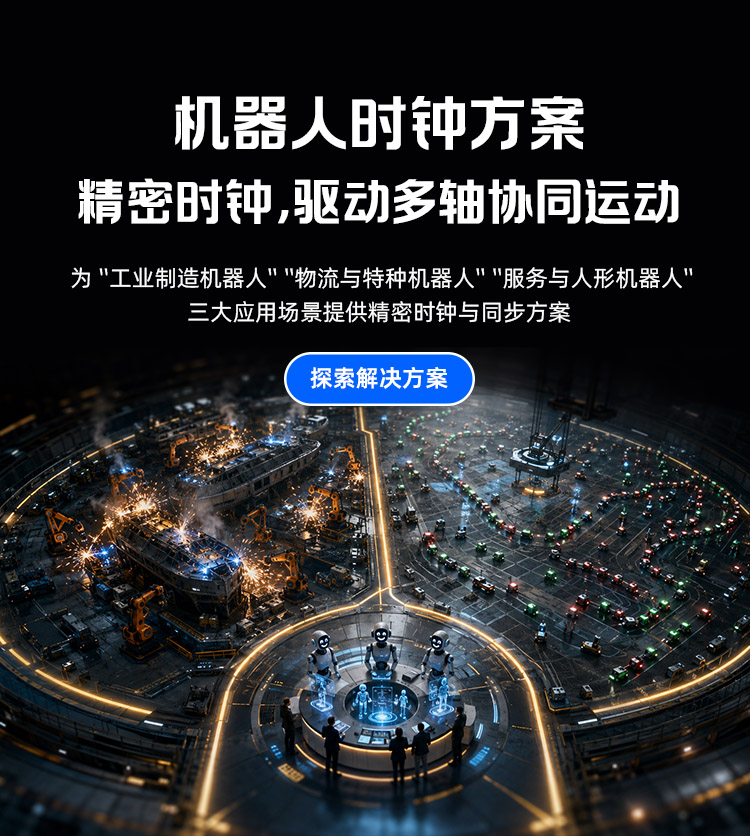
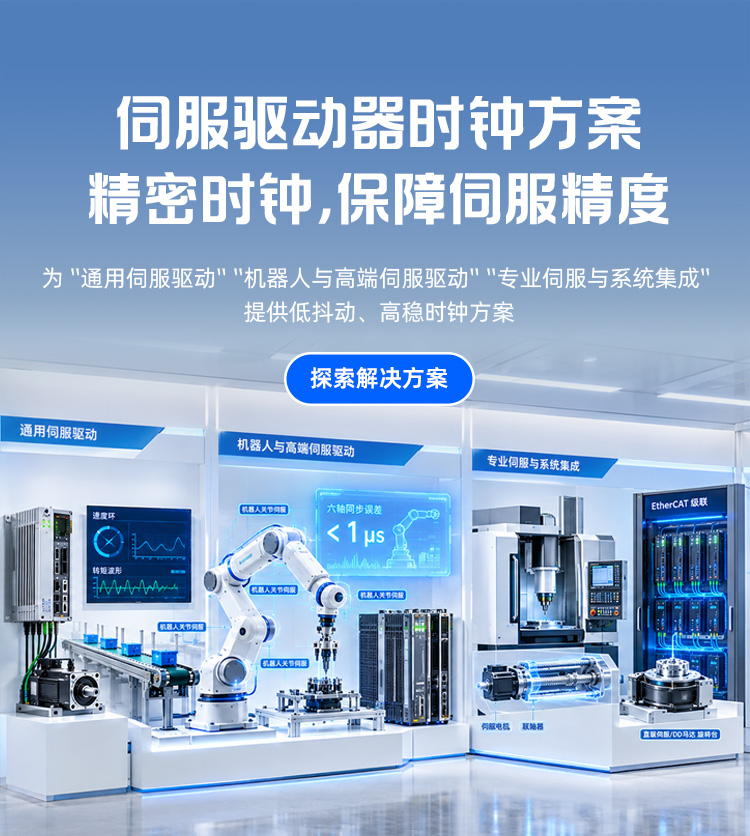
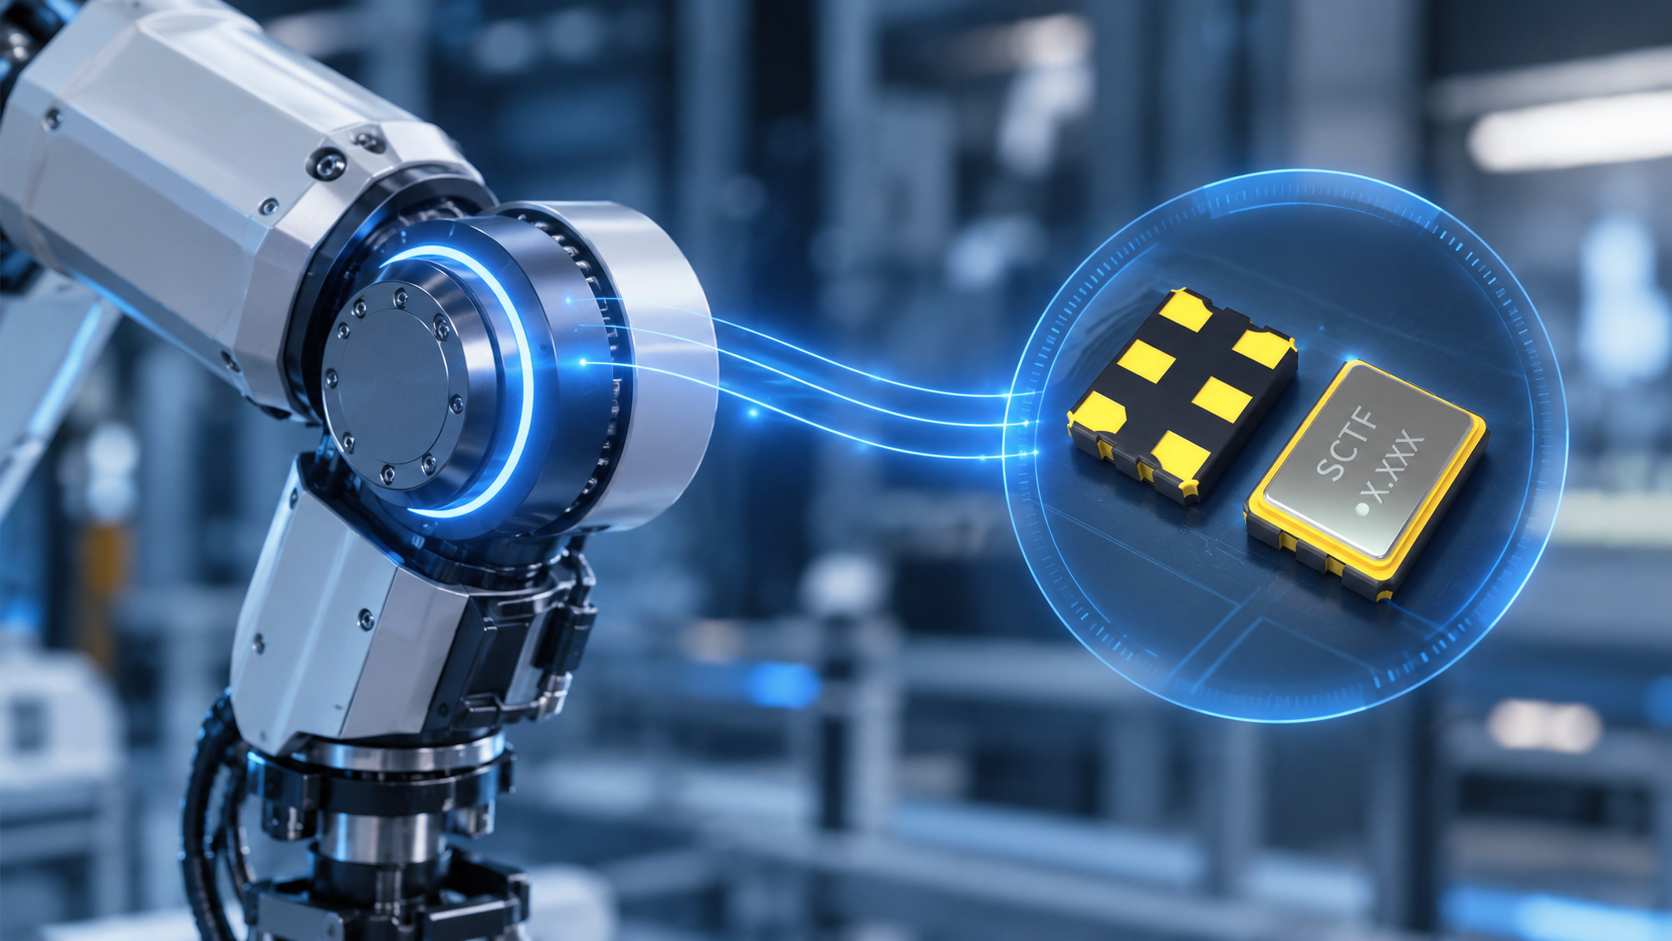
伺服+机器人:稳频低功耗,0.8/1.2V低电压,EtherCAT DC纳秒级同步。
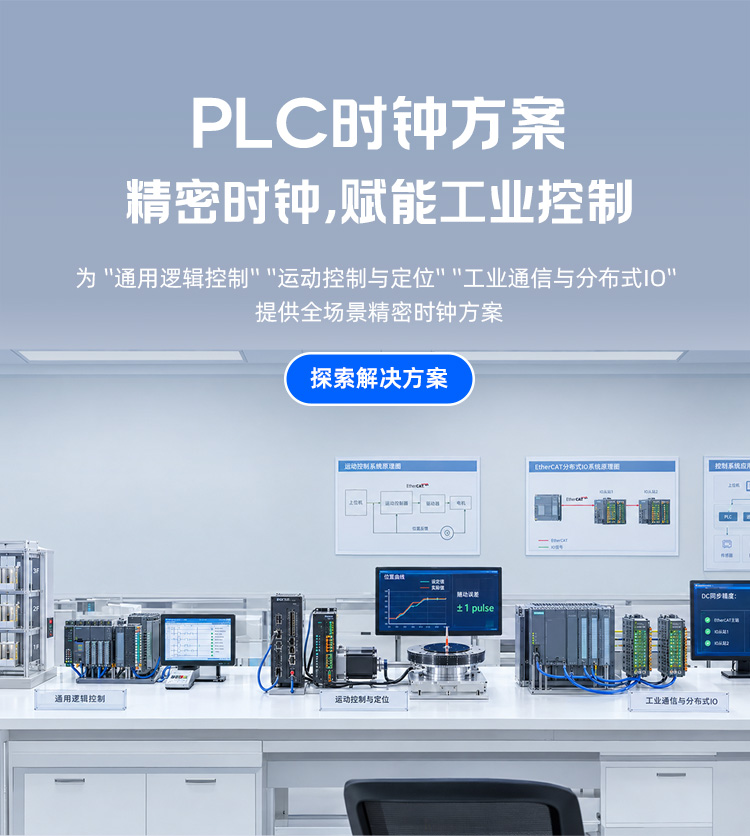
工业相机+PLC:低相噪高可靠,保障PWM精度与扫描周期稳定。
-
品质认证与全流程可控
严苛品质保障:通过ISO9001、IATF16949车规级认证及RoHS、REACH环保认证,以车规级可靠性保障产品的长期稳定。
稳定交付能力:全流程自主供应链保障,从原材料到成品全程可控,确保供货稳定可靠,有效降低客户供应链风险。
长期合作承诺:快速响应持续技术支持,从选型到量产全程陪伴,降低返修率与售后成本,与客户共同成长。


立即搜索帮您找到您的产品
VC-TCXO压控温补时钟振荡器 32.768kHz 时钟振荡器 DXO差分输出时钟振荡器 OCXO恒温晶振 TCXO温补晶振 VCXO压控晶振 石英晶体振荡器 32.768kHz石英晶体谐振器 MHz 石英晶体谐振器


我们4大核心优势
 源头厂家
 品类丰富
 品质保障
 服务优势

-
源头厂家23年元老级企业
成立于2003年,国家级高新技术企业、专精特新企业。工厂位于广东河源国家级高新技术产业园,拥有11,000㎡万级净化工厂、全自动进口设备及市级振荡器工程技术中心。从晶片设计到成品封装,全流程自主生产,确保产品高效交付与品质可控。
-
品类丰富品类齐全·全场景覆盖
拥有完整的晶振产品线,覆盖 MHz石英晶体、32.768kHz石英晶体、石英晶体振荡器、VCXO 、TCXO 、OCXO 等全品类。满足物联网、网络通信、人工智能、工业电子、音视频电子等多领域应用场景。
-
品质保障全流程品控·国际标准认证
通过ISO9001、ISO14001、IATF16949等国际体系认证,产品符合ROHS、REACH标准,从原材料到成品全流程数字化监控,确保每一颗晶振高可靠性。
-
服务优势快速响应·深度定制
24小时在线响应,3-5天快速打样,72小时内FAE技术支持,支持个性化频率定制与灵活交付,助力客户快速完成产品开发与量产落地。从售前到售后形成完美闭环服务,成为国内及世界知名厂商的信赖合作伙伴。
 星通时频资讯
 行业动态
 常见问答
 质量体系文件
走进SCTFabout us

- 深圳市星通时频电子有限公司(Shenzhen SCTF Electronics Co. Ltd),专业研发、生产、销售系列石英晶体谐振器、振荡器。工厂位于河源国家级高新技术产业园,拥有先进的生产、检测和检验设备,万级净化生产车间,推行IS09001、IS014001和IATF16949国际标准化管理体系。SCTF星通时频凭借多年晶振生产工艺技术和市场深耕的积累,以及个性化产品运用解决方案服务,为全球网络通信、工业电子、医疗电子、音视频电子、AI人工智能、物联网、消费类电子产品等领域提供晶振技术应用解决方案。
- 1.15亿24年销售额
- 11000㎡建筑面积
- 8000+服务客户数
- 136人拥有员工人数