

机器人是工业自动化的核心执行单元,广泛应用于六轴多关节、SCARA、协作机器人、AGV/AMR及人形机器人等场景。此类应用对关节伺服时钟、EtherCAT同步时钟及AI算力时钟提出了严格的低抖动与高同步要求,同时需支持宽温工作环境下的频率稳定度。
SCTF星通时频提供覆盖全场景的晶振解决方案——MHz时钟振荡器满足主控与通信时钟需求,低电压时钟振荡器为多关节伺服提供低功耗时钟保障,DXO差分输出振荡器支撑EtherCAT DC同步与AI算力参考,TCXO温补振荡器针对协作力控、特种宽温场景提供升级选项。满足机器人对运动控制精度与多轴协同一致性的严苛要求,支持在产线高低温、强EMI等复杂环境下稳定运行,助力机器人系统实现精准、可靠的运动控制。
 稳定可靠通用时钟为机器人主控MCU、SLAM导航、Wi-Fi/5G通信等基础模块提供稳定时钟源,确保系统时序一致、通信无丢包、导航建图准确。功耗优化低电压晶振专为6-40个关节伺服驱动场景优化,以0.8/1.2V低电压从时钟源头降低功耗累积,显著提升整机能效与散热表现。协同精准差分振荡器以低抖动性能(≤0.5pS)保障EtherCAT DC纳秒级同步精度,让多轴协同达到设计标称的运动轨迹,确保重复定位精度。
| 核心产品 | 规格书 | 核心参数 | 特点 | 应用场景 |
|
MHz时钟振荡器 0C/1C/2C/3C/5C/7C系列 |
频率:1-160MHz
频率公差:±20ppm
输出:CMOS
封装:SMD1612/SMD2016/SMD2520/SMD3225/SMD5032/SMD7050
|
宽频覆盖
高可靠性基础时钟源
适配机器人主控与通信
|
工业机器人主控MCU
SLAM导航
Wi-Fi/5G通信
编码器接口
|
|
|
低电压时钟振荡器 1CV/2CV/3CV/5CV/7CV系列 |
频率:1 - 54MHz
电压:0.8V/1.2V
频率公差:±20ppm
封装:SMD2016/SMD2520/SMD3225/SMD5032/SMD7050
|
超低电压设计
多关节功耗累积显著降低
延长机器人续航
|
六轴/协作/人形机器人关节伺服PWM控制
灵巧手驱动
低压域通信
|
|
|
DXO差分输出振荡器 3Z/5Z/7Z系列 |
频率:90~200MHz
抖动:≤0.5pS max.
输出:LVPECL/LVDS/HCSL
封装:SMD3225/SMD5032/SMD7050
|
低抖动差分输出
抗共模干扰
保障多轴ns级同步精度
|
工业机器人EtherCAT DC同步
人形机器人AI算力
双足仿生机器人
|

标称频率:156.25MHz
相位抖动(typ.): 50fsec
相位噪声(typ.):-134dBc/Hz Offset 1KHz at 3.3V
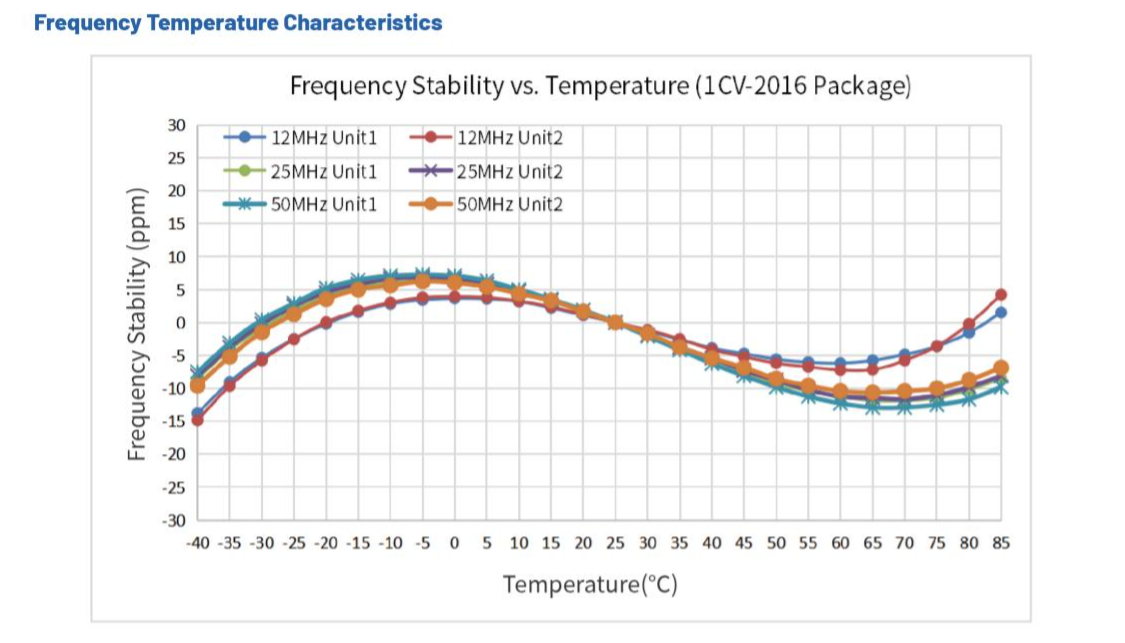
0.8V/1.2V超低电压设计,多关节功耗累积显著降低,-40~+85℃全温区稳定输出,时钟不漂移。
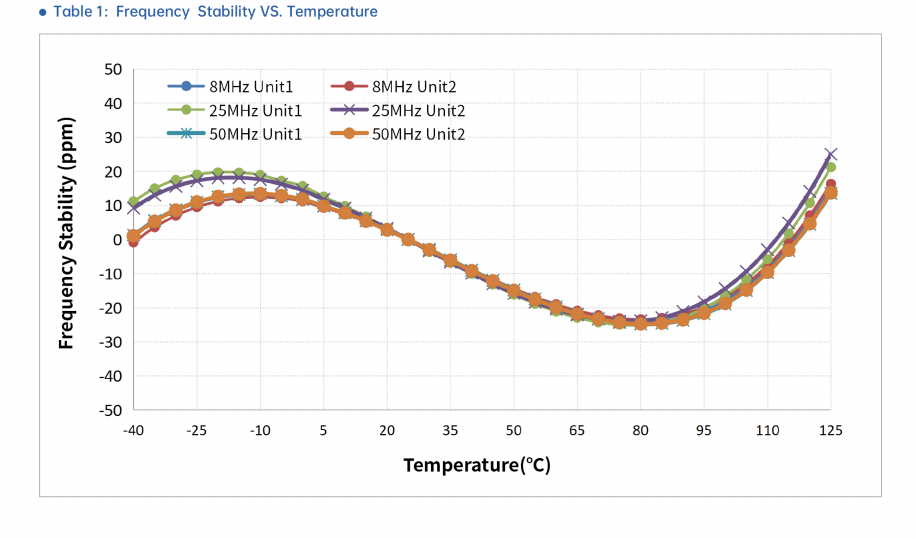
1~160MHz宽频覆盖,-40~+85℃全温区稳定输出,适配主控与通信场景,时钟不漂移。

 源头厂家23年元老级企业
成立于2003年,国家级高新技术企业、专精特新企业。工厂位于广东河源国家级高新技术产业园,拥有11,000㎡万级净化工厂、全自动进口设备及市级振荡器工程技术中心。从晶片设计到成品封装,全流程自主生产,确保产品高效交付与品质可控。

 品类丰富品类齐全·全场景覆盖
拥有完整的晶振产品线,覆盖 MHz石英晶体、32.768kHz石英晶体、石英晶体振荡器、VCXO 、TCXO 、OCXO 等全品类。满足物联网、网络通信、人工智能、工业电子、音视频电子等多领域应用场景。

 品质保障全流程品控·国际标准认证
通过ISO9001、ISO14001、IATF16949等国际体系认证,产品符合ROHS、REACH标准,从原材料到成品全流程数字化监控,确保每一颗晶振高可靠性。

 服务优势快速响应·深度定制
24小时在线响应,3-5天快速打样,72小时内FAE技术支持,支持个性化频率定制与灵活交付,助力客户快速完成产品开发与量产落地。从售前到售后形成完美闭环服务,成为国内及世界知名厂商的信赖合作伙伴。

版权所有 © 2025-2045 深圳市星通时频电子有限公司
备案号:粤ICP备14037124号-1 privacy & cookie policy
中国大陆/简体中文网站制作:单仁牛商
公司邮箱:sales@sctf-crystal.com
公司地址:广东省深圳市南山区龙珠四路方大城T2栋10楼
公司电话:0755-86097105
 微信公众号
 抖音号
