

机器人与高端伺服驱动场景的晶振选型需求
作者:SCTF星通时频 时间:2026-09-28 17:01:52 浏览次数:-
机器人刚上线的头一个月精度挺好,跑着跑着开始“飘”——电机、减速机、算法查一圈没毛病,问题往往落在关节里那颗不起眼的晶振上。主站要低抖动,从站要抗温漂,两者取向不同,需要Z系列与T系列各管一段。
一、场景先看清:机器人与高端伺服的时钟需求从哪来
机器人与高端伺服驱动,是伺服应用中技术密度最高的一档。一台六轴机器人,六个关节各配一套驱动器,每个驱动器里塞着主控、三环控制、EtherCAT与编码器接口,整机晶振用量能到22~145颗。
往上还有协作机器人关节模组、一体化关节模组、CNC专用伺服、半导体设备伺服,共同特点是多轴联动加长期运行。
形态再怎么变,诉求就一件事:多轴得落在同一个节拍上。
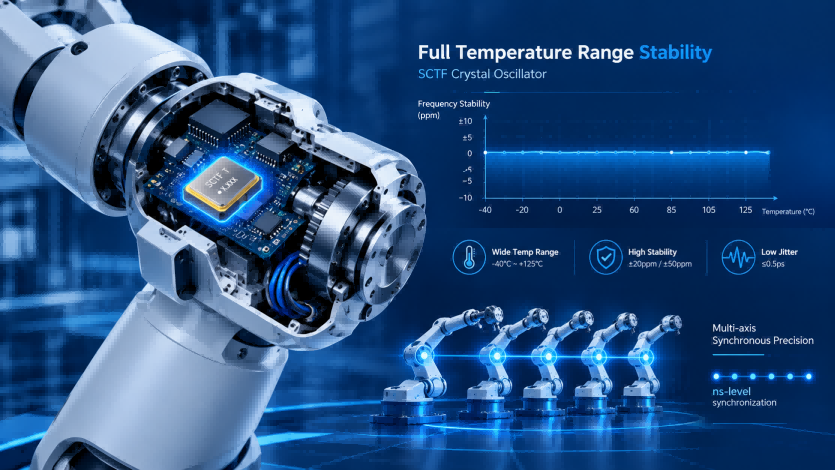
二、时钟卡在哪:EtherCAT DC与ns级同步要求
关节协同靠EtherCAT分布式时钟(DC)机制:主站周期性发同步帧,从站据此对齐本地计时,把动作对齐到同一节拍。
链路上两路时钟各管一段:驱动时钟常用78.125MHz,定的是驱动环节的时基;通信参考常用25MHz,撑的是从站同步校准。
真正的变量是温度。关节连续运行后内部升温明显,普通晶振的频点跟着偏移,从站之间的计时差被慢慢拉开。ns级一旦滑成μs级,轨迹就失准。
三、晶振选型看这4点
1、频率匹配
驱动时钟常用78.125MHz,通信参考常用25MHz。选型时先根据伺服方案确认工作频率——主站参考和从站同步对频点要求不同,不能混用。
2、封装尺寸
协作机器人、一体化关节模组把控制器塞进关节里,空间紧张。2520、2016等小尺寸封装更适合这类紧凑结构,1612封装可进一步减少占板面积。
3、抖动与温漂
主站参考时钟怕抖动,差分低抖动是硬门槛;从站同步时钟怕温漂,关节连续运行后内温上升,普通晶振频点偏移,多轴同步误差从ns级扩到μs级。
4、振荡电路匹配
无源晶体不是频率和尺寸匹配就能直接用。还需结合主控振荡电路要求,确认负载电容CL、等效串联电阻ESR、驱动功率等参数,确保可靠起振。
四、SCTF方案:主站与从站怎么配?
针对机器人与高端伺服驱动的主从协同需求,SCTF推荐Z系列DXO差分晶振和T系列TCXO温补晶振。主站守节拍、从站守温漂,两段合起来,ns级同步与全温区稳定性才同时成立。
Z系列 DXO差分输出振荡器|主站侧
系列:3Z/5Z/7Z
封装:SMD3225/SMD5032/SMD7050
频率范围:90~200MHz
典型频点:100/125/156.25MHz
抖动:≤0.5ps(156.25MHz)
频率公差:±20ppm
工作温度:-40~+85℃
输出方式:LVPECL/LVDS/HCSL

T系列 TCXO温补振荡器|从站侧
系列:1TH/2TH/3TA
封装:SMD2016/SMD2520/SMD3225
频率范围:10~52MHz
典型频点:25MHz
全温区稳定度:±0.5 / ±1ppm
输出方式:Clipped Sine Wave
工作电压:1.8 / 2.5 / 3.3V
工作温度:-40~+85℃

Z系列和T系列怎么选?
产品对抖动要求高、接口走差分,优先考虑Z系列;
产品部署在温度变化大的现场、对同步精度要求高,优先考虑T系列;
多轴系统集成,Z系列+T系列组合使用,主从协同。
实际选型还需结合伺服主控方案,进一步确认频率、负载电容、ESR、抖动及工作温度等参数。
FAQ
Q1:机器人关节伺服为什么不能只配一种晶振?
A1:关节里驱动时钟和通信参考的诉求不一样。前者怕抖动,得用差分低抖动;后者怕温漂,得靠全温区频率稳定。想用一颗器件兼顾两头,通常两头都做不好。
Q2:关节内部升温,对时钟的影响到底有多大?
A2:关节连续运行后内温明显上升,普通晶振的频点随之偏移,从站之间的计时差被拉开。误差会从ns级往μs级扩,最直接的表现就是多轴轨迹失准。
Q3:一体化关节模组选型,要特别注意什么?
A3:除了抖动和温漂,先看封装尺寸。一体化模组把控制器也塞进关节里,空间紧张,小封装型号更好布局;另外记得提前确认供货和交期。


