

3D相机时钟架构:差分晶振如何保障PTP同步?
作者:SCTF星通时频 时间:2026-09-22 16:21:25 浏览次数:-
两台3D相机拼出的点云,接缝处总有一道错层:机械重复定位已经校到零点零几毫米,重建算法也换过两版,问题却还在。最后查到的,是两台相机对"同一时刻"的理解差了一点点。在机器视觉的3D重建、工业检测、3D测量等场景中,多相机系统对差分低抖动是刚性需求,不是"有了更好"——这也是3D相机晶振选型里最容易被低估的一环。
一、3D相机核心应用场景,时钟短板直击行业痛点
双目立体、结构光、ToF、3D轮廓仪等各类3D相机设备,核心重建精度全靠多机同步时钟支撑。但行业高频痛点频发:点云接缝错层、重建表面噪点、PTP同步偏差累积、长线缆传输边沿发飘,究其根本,都是普通晶振抖动过大、单端信号抗扰不足惹的祸。
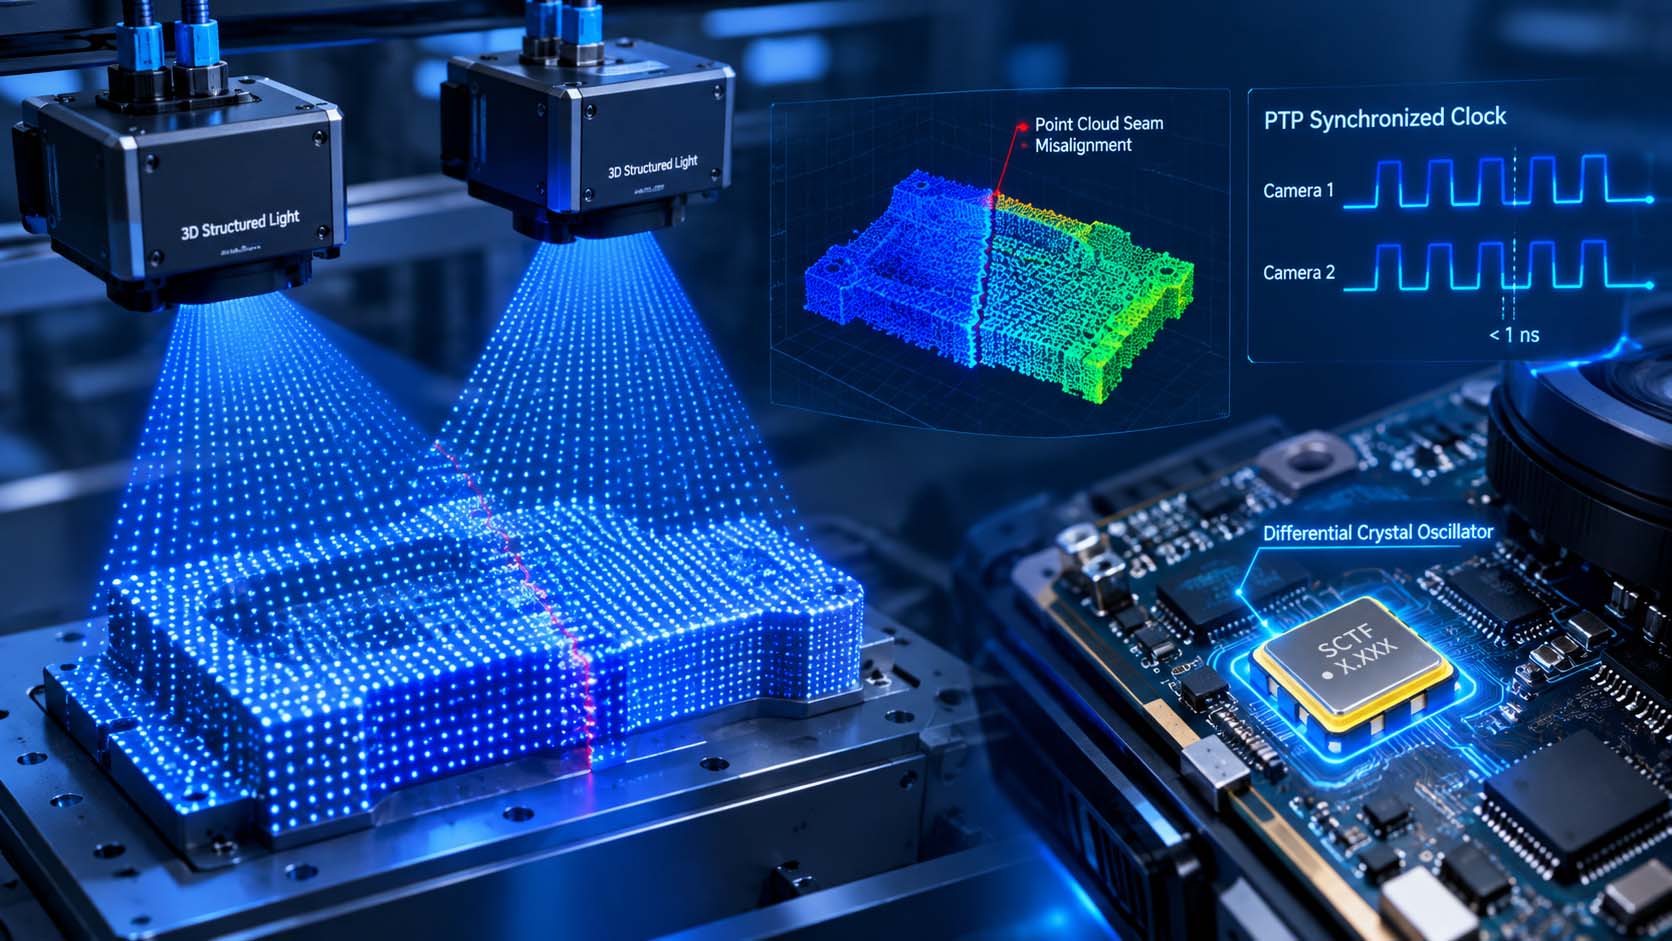
为什么普通晶振无法应对3D相机多机同步场景?
3D相机对时钟信号的要求远超单机成像设备。同步时钟的抖动和抗扰能力直接决定:
- 多机时间戳对齐精度:抖动转成各相机时间戳之间的随机偏差,融合时表现为表面噪点或错层
- 长线缆传输可靠性:单端信号在穿过电机、光源驱动等强电磁区域时,边沿容易被"啃"出误差
- 宽温现场一致性:常温测着没事,上现场高温后同步精度下降
普通单端晶振在长线缆+强干扰场景下,同步信号容易被污染;Z系列差分晶振通过两线相减抵消共线噪声,从物理层面保障多机同步的确定性。
二、靶向破局:差分晶振攻克3D相机核心难题
想要彻底告别点云错层、多机不同步,选对核心差分晶振是关键。SCTF星通时频的差分晶振,凭借硬核性能参数,精准击破3D相机行业痛点:
低抖动
杜绝点云错层。抖动≤0.5ps max(156.25MHz实测可达≤0.3ps RMS),从根源减少时间戳随机偏差。
差分输出
告别长线缆干扰。LVPECL/LVDS/HCSL差分输出,沿线同向耦合噪声在相减时被抵消。
宽温稳定
适配现场复杂环境。工作温度-40~+85℃,频率公差±20ppm,户外检测、工业现场精准稳频。
三、Z系列差分晶振详细参数
SCTF星通时频的Z系列DXO差分输出振荡器,针对3D相机多机PTP同步场景,提供完整规格覆盖:

| 参数项 | Z系列DXO差分输出振荡器 |
|---|---|
| 系列 | 3Z/5Z/7Z |
| 封装规格 | SMD3225 / SMD5032 / SMD7050 |
| 频率范围 | 90~200MHz |
| 抖动 | ≤0.5ps max(156.25MHz实测可达≤0.3ps RMS) |
| 输出模式 | LVPECL / LVDS / HCSL |
| 工作电压 | 1.8V / 2.5V / 3.3V |
| 频率公差 | ±20ppm |
| 工作温度 | -40~+85℃ |
四、专业选型+原厂直供,3D相机晶振采购无忧
解决3D相机多机同步痛点,选对差分晶振更省心。SCTF星通时频作为工业相机晶振源头厂家,为机器视觉企业提供一站式采购服务:
专属工程师帮助选型
根据相机类型、同步频点、线缆长度,量身匹配最优差分晶振选型方案,支持快速打样。FAE团队具备3D相机时钟链路设计经验,可在72小时内输出匹配方案。
原厂直供
批量交期稳定4-6周,品控严格,全测出货,批次可追溯,支持定制开发,破解供货卡脖子难题。
3D相机多机同步方案需要评估?
Z系列DXO差分振荡器抖动≤0.5ps、封装覆盖SMD3225/5032/7050, 适配结构光、双目立体、ToF多类3D相机同步场景。
常见问题
Q1:多相机同步一定要用PTP吗?
A:是否用PTP取决于同步精度目标。多机重建、大尺寸拼接这类场景对时间基准敏感,PTP是常见做法;单机或低精度场景可用其他同步方式,但参考时钟的抗扰与抖动要求不会因此放松。
Q2:156.25MHz是固定的吗,频点能不能换?
A:156.25MHz是3D相机PTP同步的常用频点,源于它与常用高速链路速率对应;若系统时钟方案另有约定,Z系列覆盖90~200MHz,可在范围内按实际频点匹配。
Q3:单端晶振精度够高,为什么仍推荐差分?
A:精度解决"频偏多少",却不解决"沿线被干扰多少"。3D相机现场电机与光源驱动密集,单端时钟容易在传输段被污染,差分靠两线相减抵消共线噪声,多机场景下更稳。


