机器人关节伺服的晶振选型要点:如何破解多轴同步与温漂难题?
作者:SCTF星通时频 时间:2026-10-30 14:12:03 浏览次数:-
机器人关节伺服的晶振选型要点,直接决定了工业机器人的运动控制精度与系统稳定性。在多轴协同作业中,时钟源的微小抖动或温漂,都可能被放大为关节轨迹的偏差。对于伺服驱动器研发工程师与采购而言,搞懂机器人关节伺服的时钟架构与选型逻辑,是打通高精度运动控制的关键一环。
一、机器人关节为何对时钟如此苛刻?
一台六轴工业机器人通常包含6个独立的关节伺服驱动器,而人形机器人的关节数量更是高达40个以上。每个关节都需要独立的驱动时钟(如78.125MHz)来进行电机PWM控制,同时还需要通信参考时钟(如25MHz)来维持EtherCAT总线的协同。
在这个高频、高动态的应用场景下,伺服驱动器不仅面临强电磁干扰(EMI),还会在长时间运行中产生极大的热量。因此,低抖动与抗温漂,成为了机器人关节伺服选型的两大硬性指标。
二、工程师与采购面临的三大“拦路虎”
1. 多轴EtherCAT同步失锁
多轴协同要求分布式时钟(DC)达到纳秒级同步。如果从站晶振的频率稳定性不足(如普通晶振±30ppm),在2ms的同步周期内,误差会不断累积,导致各关节动作不同步,轨迹精度严重劣化。
多轴协同要求分布式时钟(DC)达到纳秒级同步。如果从站晶振的频率稳定性不足(如普通晶振±30ppm),在2ms的同步周期内,误差会不断累积,导致各关节动作不同步,轨迹精度严重劣化。
2. 宽温环境下的“跑偏”
机器人关节内部发热量大,如果晶振的温漂特性差,在高温下频率发生偏移,会直接导致力控采样失真和位置环精度下降。
机器人关节内部发热量大,如果晶振的温漂特性差,在高温下频率发生偏移,会直接导致力控采样失真和位置环精度下降。
3. 国产替代验证门槛高
在供应链本土化趋势下,寻找性能对标海外的高可靠国产晶振成为刚需。但单纯的替换容易导致系统性能降级,如何严控验证流程、确保替代后的稳定性,是研发与采购共同面临的难题。
在供应链本土化趋势下,寻找性能对标海外的高可靠国产晶振成为刚需。但单纯的替换容易导致系统性能降级,如何严控验证流程、确保替代后的稳定性,是研发与采购共同面临的难题。
三、SCTF星通时频的“主从协同”时钟架构
针对上述痛点,SCTF星通时频为机器人关节伺服提供了一套经过市场验证的时钟方案:“主站差分低抖动 + 从站TCXO抗温漂”的主从协同架构。
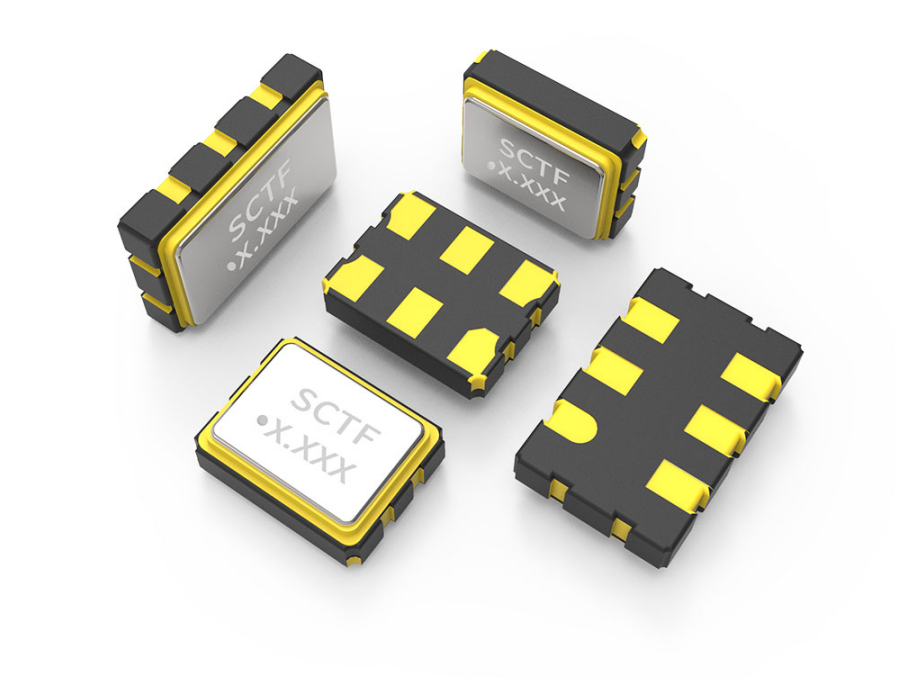
DXO差分晶振
保障主站低抖动
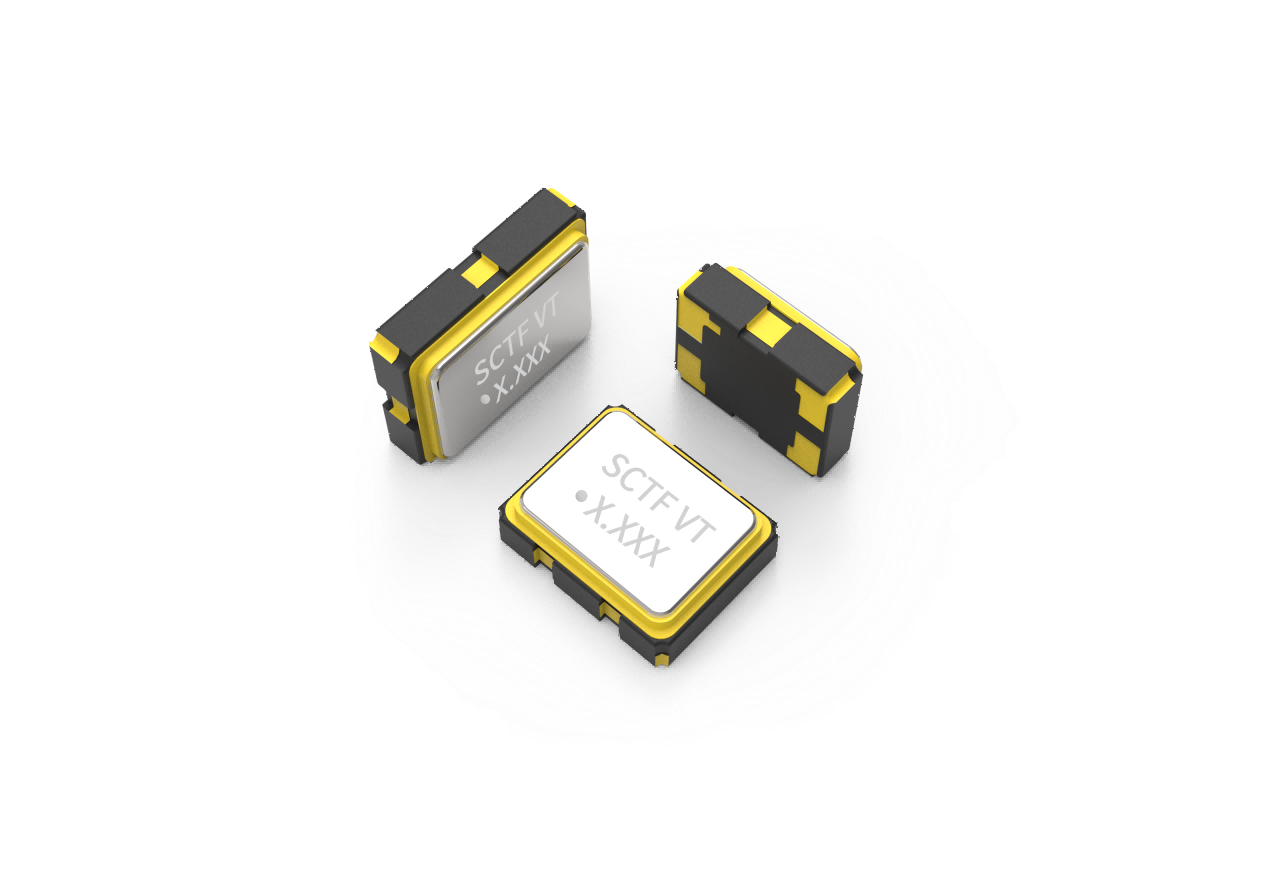
TCXO温补晶振
保障从站抗温漂
- EtherCAT主站/高速接口:采用 DXO差分振荡器 ↗。 支持LVPECL/LVDS/HCSL输出,在156.25MHz等核心频点下,抖动极低(≤0.5ps RMS),完美解决多轴通信的同步误差问题。
- EtherCAT从站/力控采样:采用 TCXO温补晶振 ↗。 在全温区(-40~+85℃)内保持±0.5/±1ppm的极高稳定度,彻底解决关节发热引起的频率漂移,保障电机运转平滑。
- 主控MCU与PWM驱动:采用 MHz时钟振荡器 ↗。 覆盖25MHz/78.125MHz等核心驱动频点,以高性价比满足主控逻辑的基本时序需求。
选型建议:具体使用哪款型号,需根据您的伺服主控芯片手册与接口协议来定。您可以访问我们的 伺服驱动器时钟解决方案 页面获取完整选型框架,或直接 联系我们申请样品。
四、原厂技术赋能
作为拥有二十多年精密时钟技术积累的原厂,SCTF星通时频始终以“技术伙伴”的身份,为伺服驱动器客户提供全生命周期支持:
- 快速验证支持:提供免费的晶振样品与配套测试板,协助工程师快速完成时钟树匹配与眼图测试验证,缩短研发周期。
- 品质与追溯:工业级产线抖动全测,批次数据可追溯,从源头保障伺服系统在复杂工业环境下的长期可靠性。
- 国产化替代陪跑:针对Pin-to-Pin国产替代需求,FAE团队提供从规格书对标、上板实测到小批量试产的全流程技术支持,确保性能无缝衔接。
常见问题解答(FAQ)
Q1:机器人关节伺服为什么要用TCXO温补晶振?
A:因为机器人关节在长时间运行中温度变化大,普通晶振的温漂会导致多轴同步误差累积。TCXO能将全温区频率稳定度提升至±0.5/±1ppm,是从站DC同步的刚需。
Q2:伺服驱动器晶振如何进行国产替代?
A:国产替代不能只看参数,必须经过严格的验证流程。建议从规格书对标开始,进行上板实测(眼图测试、温漂测试)和小批量试产。SCTF星通时频可提供完整的规格书对照与免费样品实测支持,确保替代后系统性能不降级。
Q3:78.125MHz晶振在伺服驱动中起什么作用?
A:78.125MHz 是伺服驱动时钟的核心频点,它为电机控制提供高精度的时间基准。该频点经过内部定时器分频,能产生平滑精准的 PWM 载波;同时它也是电流环高速采样的时钟源,直接决定了伺服电机的动态响应和控制精度。