智能相机(边缘AI)的时钟设计:AI算力芯片对时钟有何要求?
作者:SCTF星通时频 时间:2026-10-20 15:21:29 浏览次数:-
视觉检测正在从“拍下来传回服务器算”转向“在相机里直接算完”。智能相机把AI推理芯片、图像传感器与高速串行通道装进同一个机身,算力上去了,时钟承担的角色也跟着变了——过去给传感器配一颗够用的晶振就行,现在得为算力芯片单独算一笔抖动预算。这意味着,智能相机的时钟方案不能简单沿用传统相机的配置,必须为算力链路独立规划时钟树。
边缘AI推理对时钟的要求集中在两件事上:可靠性和低抖动。
一、智能相机的时钟结构
传统工业相机的时钟结构不复杂:图像传感器要基础时钟,主控MCU要系统时钟,接口按协议配参考时钟。
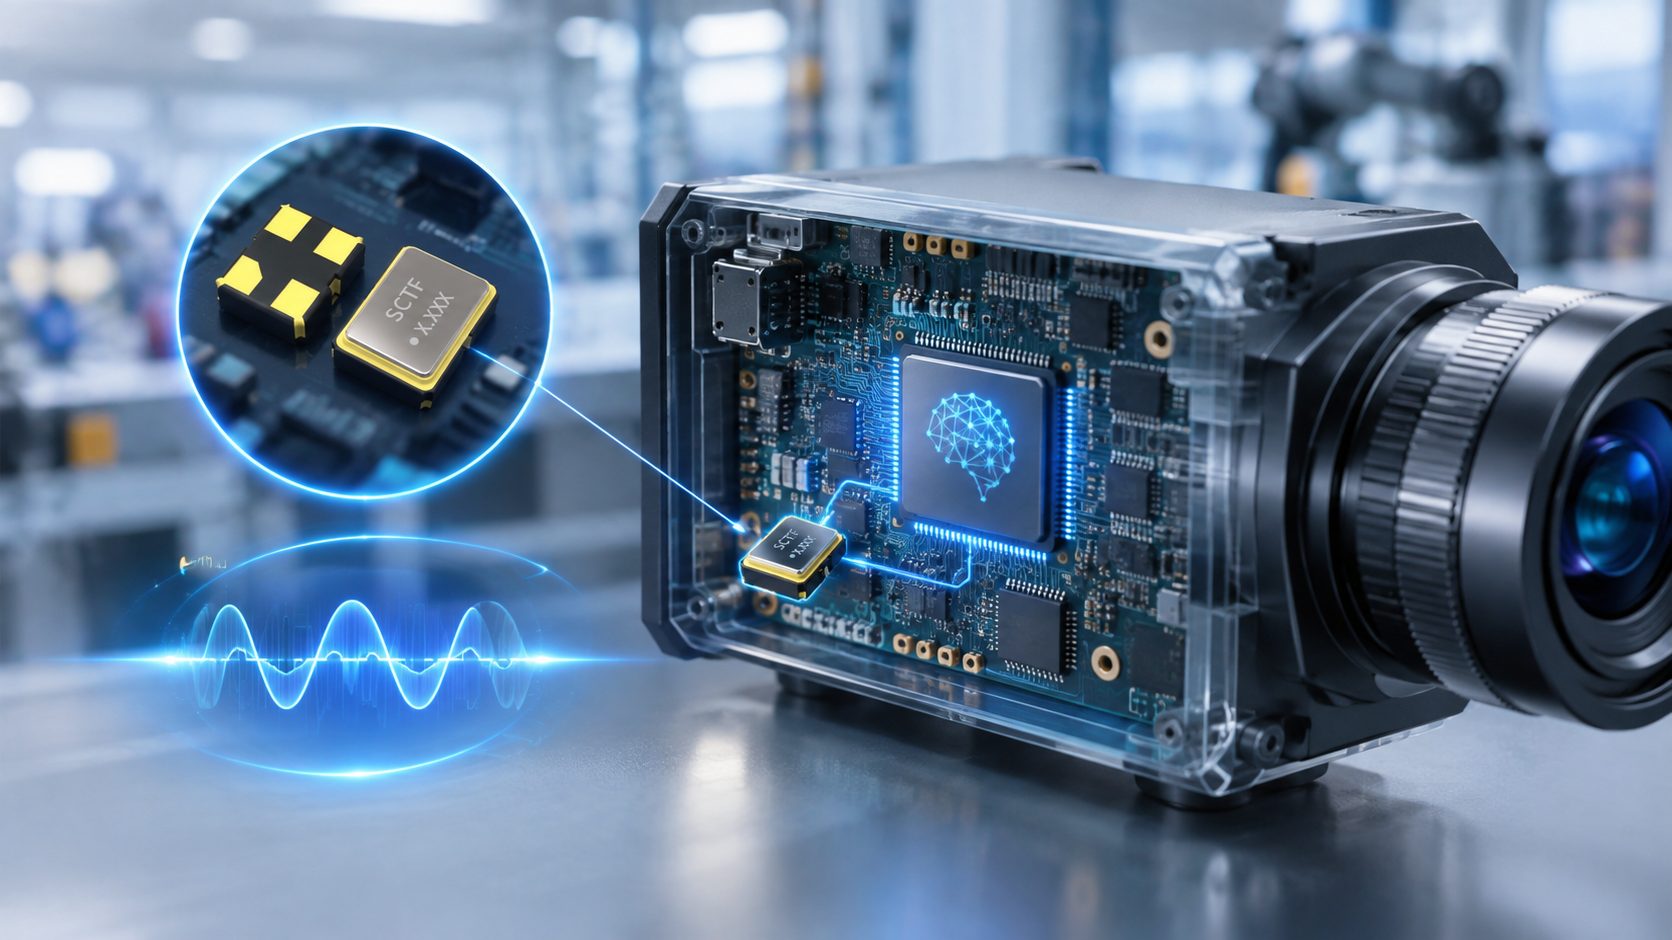
智能相机在这套结构上多了一块算力芯片——SoC,或者FPGA加NPU,在相机内部完成目标检测、分类与缺陷识别。这块芯片吞吐大、外设多,要配DDR内存和多路高速串行通道,时钟需求因此拆成三段:传感器与主控的基础时钟、ISP图像处理时钟、AI算力与上行链路的参考时钟。
前两段对频率精度的要求是稳住就行。第三段性质不同,它决定高速链路能不能跑在设计速率上。
二、AI算力芯片对参考时钟的两项要求
AI算力芯片对参考时钟的考核,主要集中在抗抖动能力与频率精度两项。
抖动。 AI算力芯片依靠高速串行通道连接传感器、内存与上行端口。这类接口的接收端看眼图判断信号质量,参考时钟的抖动会直接吃进眼图张开度。抖动超出预算时,链路未必立刻报错,往往是先降速、反复重训,重传率上来,表现为帧率不稳、推理时延忽高忽低。
精度。 协议对参考时钟的频率偏差有明确要求。偏差过大,链路裕量被压缩,高温环境或长走线时就容易掉链。这一项在常温测试里看不出来,容易被放过。
三、智能相机时钟选型:Z系列与C系列如何搭配
智能相机的时钟方案通常按接口类型分域配置:算力侧与基础侧各用其长。SCTF星通时频在这个场景以 Z 系列和 C 系列分开接。
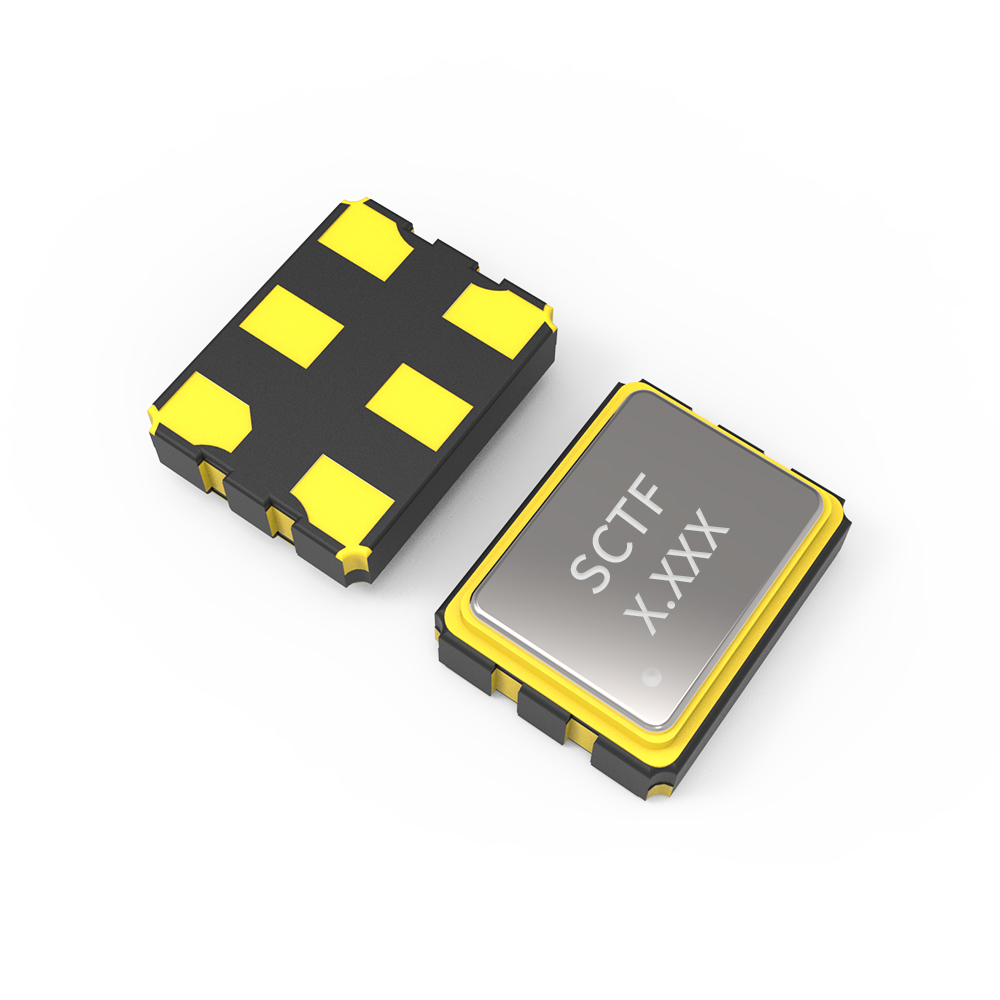
Z系列 DXO差分晶振(接AI算力与上行端口)
- 产品系列:3Z 5Z/7Z
- 频率范围:90~200MHz
- 相位抖动:≤0.5ps max.
- 输出形式:LVPECL / LVDS / HCSL
- 工作电压:1.8 / 2.5 / 3.3V
- 封装规格:SMD2520 / 3225 / 5032 / 7050
- 工作温度:-40~+85℃
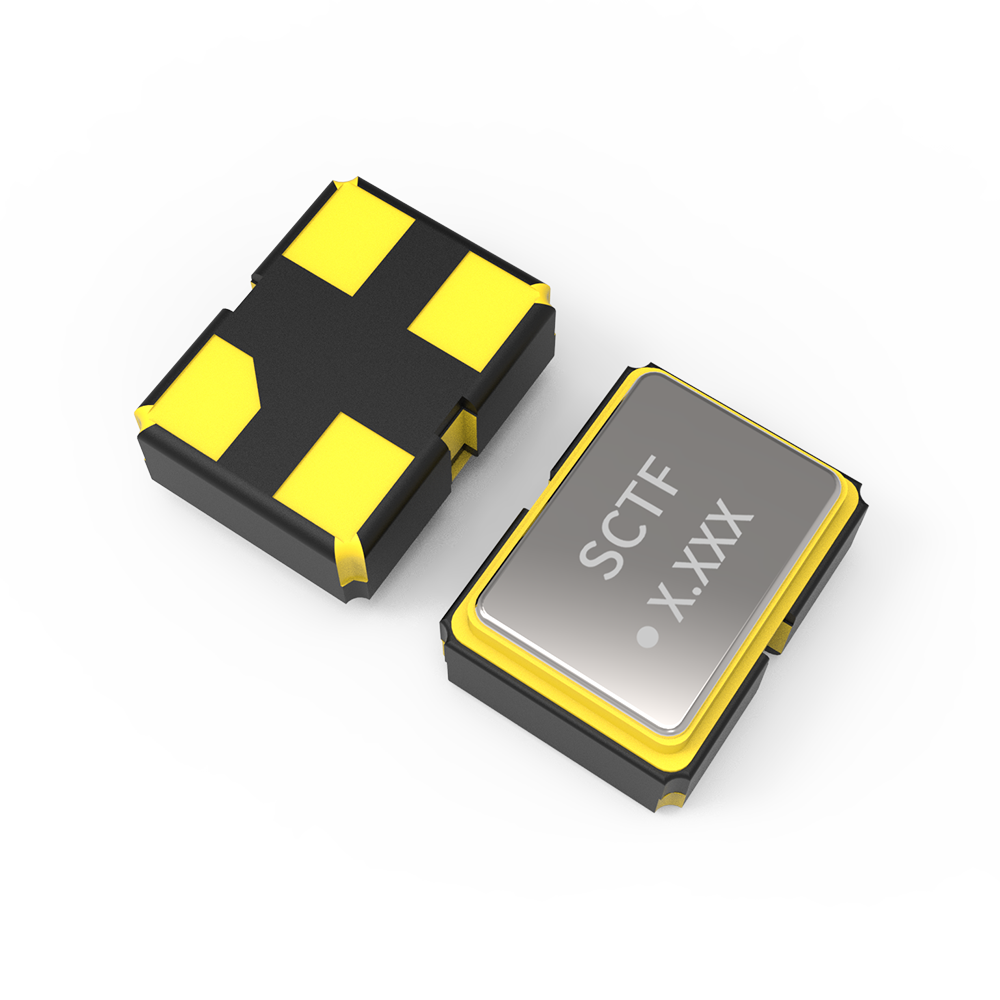
C系列 MHz时钟振荡器(接传感器、主控与ISP)
- 产品系列:0C/1C/2C/3C/5C/7C
- 频率范围:1~160MHz
- 输出形式:CMOS
- 频率公差:±20ppm
- 工作电压:1.8 / 2.5 / 3.3V
- 封装规格:SMD1612 / SMD2016 / SMD2520 / SMD3225 / SMD5032 / SMD7050
- 温度范围:-40~+125℃
算力侧看抖动,基础侧看稳定与成本。若机型用上更高速的像素时钟,例如74.25MHz或148.5MHz,可再评估CN系列低相噪时钟振荡器。
四、为什么选择SCTF星通时频
智能相机的时钟配置不是“越贵越好”,而是先确认接口门槛,再决定用哪一款晶振。
SCTF星通时频以C系列SPXO覆盖主控与传感器时钟,以Z系列DXO差分晶振保障AI算力与高速接口的时序裕量——两款产品线可覆盖从通用到高性能的完整需求,避免为低需求节点过度配置高端器件。
对于智能相机等边缘AI视觉设备,C系列与Z系列可按机型分段取用,既不让时钟成为算力链路的短板,也不让基础链路为冗余指标买单。
正在解决高速链路重训或眼图裕量不足?
针对智能相机 AI 算力芯片的时钟选型,提供您的接口协议、目标频点与板面参数。SCTF FAE 团队将协助进行相位噪声与抖动预算核算,并出具全温区实测报告,帮您避开因时钟精度导致的降速与掉链风险。