-
2026
10.21
算力加速与边缘计算场景的晶振选型需求
PGA加速卡的性能上限,由时钟方案的抖动精度与差分信号完整性决定。本文围绕算力加速与边缘计算场景,探讨PCIe Gen5及SerDes接口的时钟合规要求,并提...
-
2026
10.13
晶振是边缘AI设备的“续航命门”
边缘AI设备大多靠电池吃饭:AI安防IPC、边缘AI网关、多路视频分析盒子,装上去就得跑几个月。算功耗时大家都盯着SoC和无线模块,容易漏掉两颗一直在跑...
-
2026
10.10
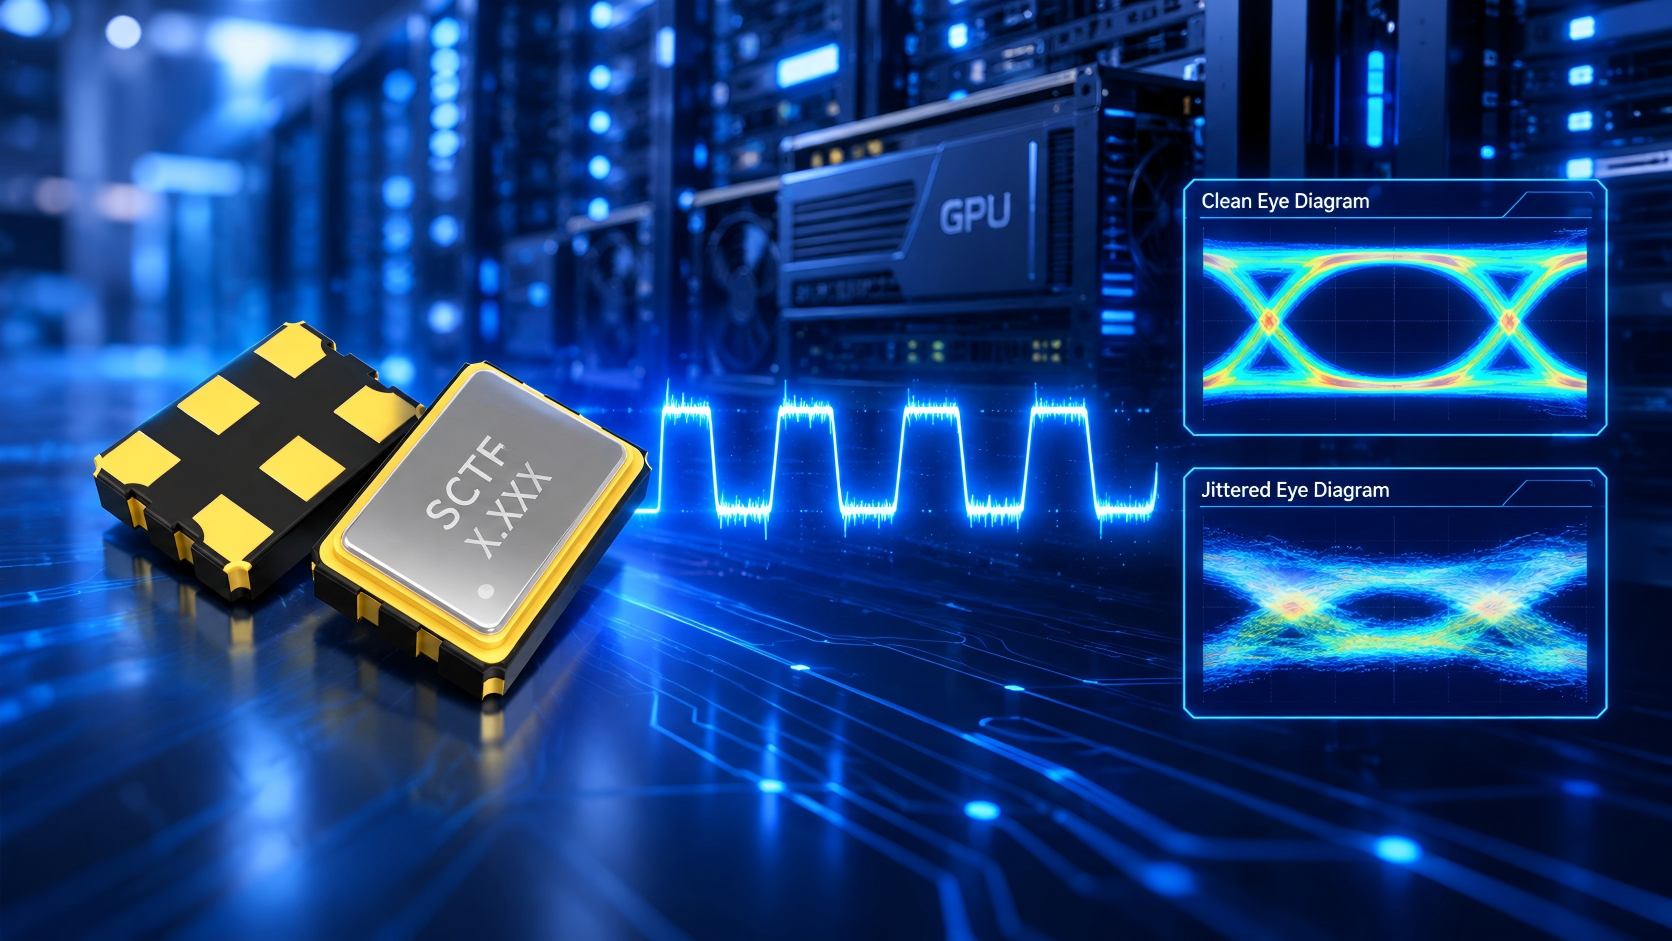
AI算力晶振选型:时钟抖动如何影响PCIe/NVLink带宽与算力释放?
AI训练卡刚上线时算力跑得挺好,跑着跑着训练效率开始往下掉——GPU、显存、散热查一圈没毛病,问题往往落在那颗供时钟的晶振上。PCIe/NVLink参考时钟...
-
2026
09.28
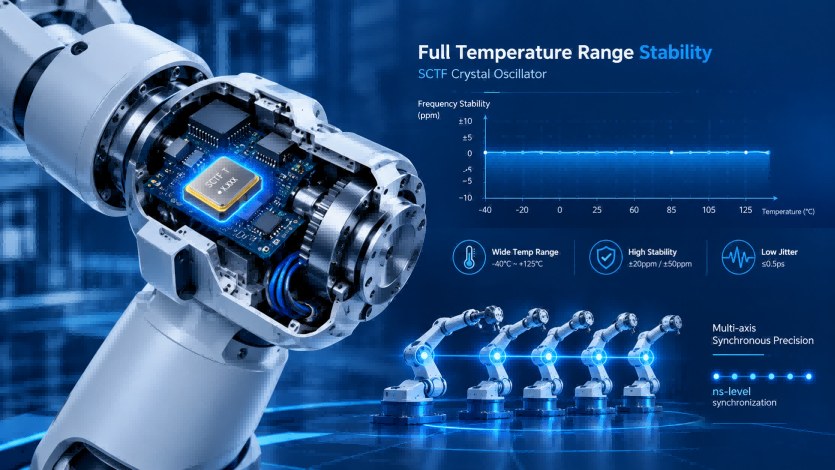
机器人与高端伺服驱动场景的晶振选型需求
机器人刚上线的头一个月精度挺好,跑着跑着开始“飘”——电机、减速机、算法查一圈没毛病,问题往往落在关节里那颗不起眼的晶振上。主站要低抖动,从...
-
2026
09.24
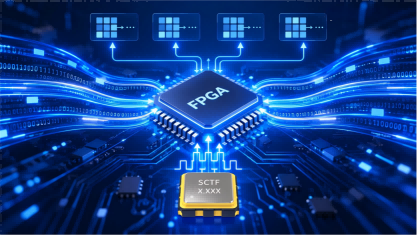
工业AI推理卡对晶振的硬件规格要求与选型逻辑
工业AI推理卡以高性能FPGA为主控,挂载PCIe Gen5、多路SerDes与高带宽内存。接口速率每提一档,参考时钟的抖动容忍度就收紧一级——PCIe Gen5与SerDes...
-
2026
09.23
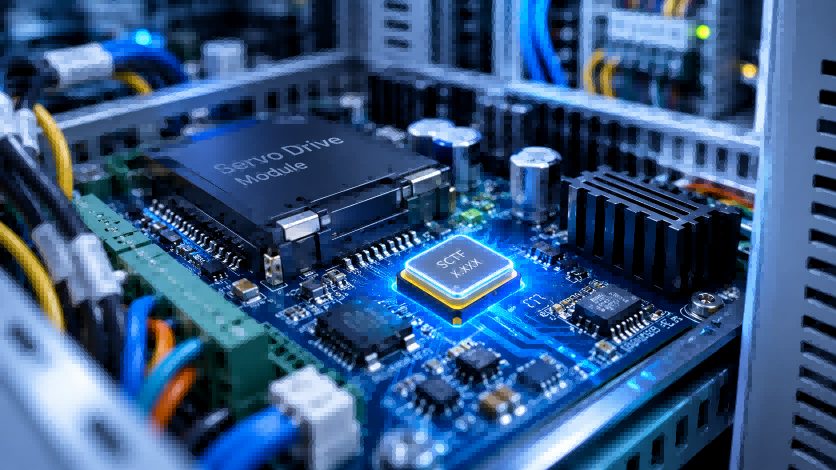
通用伺服驱动器对晶振的硬件规格要求与选型逻辑
通用伺服驱动器是伺服市场中出货量最大、覆盖面最广的品类。它的电控柜环境相对稳定,时钟方案无需向高端堆料——用SPXO覆盖MCU主时钟、PWM基准与辅助...
-
2026
09.17
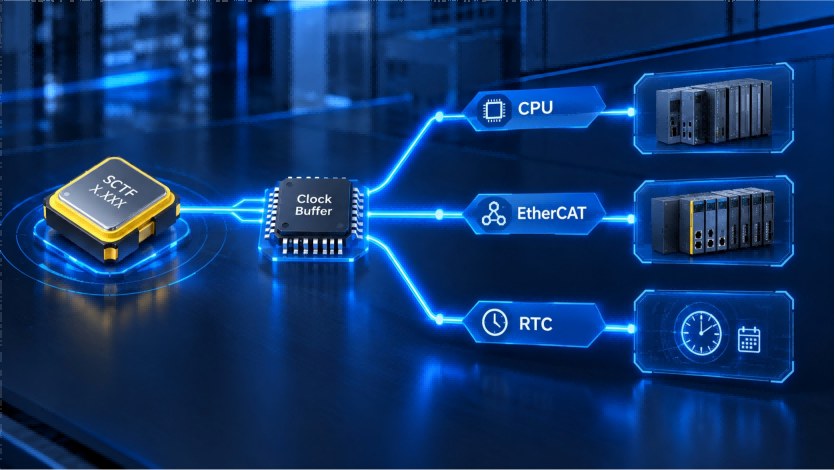
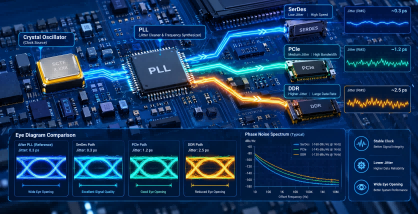
PLC的"系统时钟树":从主控晶振到EtherCAT参考时钟
PLC里有一张时钟分配网络,通常叫"时钟树"。晶振是这棵树的根——从主控出发,经PLL倍频、缓冲器分发,一路送到CPU、EtherCAT控制器、RTC单元。根节点...
-
2026
09.14
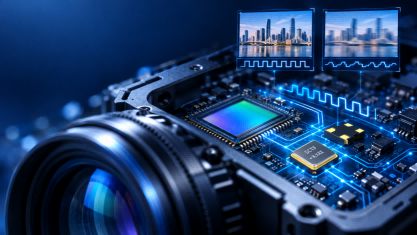
晶振在FPGA时钟架构中的角色与选型要点
FPGA时钟架构的起点是一颗晶振,它的输出质量直接决定系统能否跑到设计标称性能——片内PLL只能倍频、分频与移相,改善不了晶振本身的抖动与相噪。本文...
-
2026
09.11
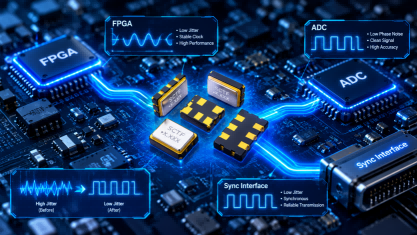
晶振是工业相机的"快门":时钟抖动如何决定图像清晰度?
工业相机图像清晰度的上限,由时钟链路的抖动质量决定。产线经验表明,镜头、传感器、算法都排查过仍不到位,根子往往在晶振。SCTF星通时频以MHz时钟振...
-
2026
09.09
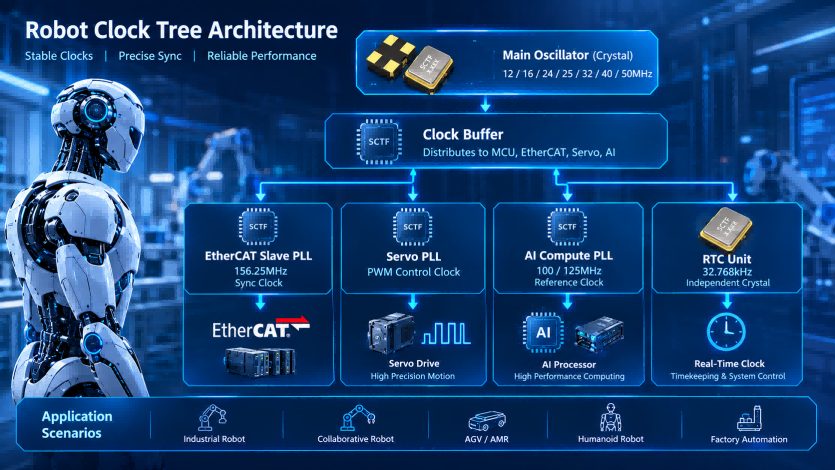
高精度数据采集卡对低抖动晶振的选型要求
高精度数据采集卡的采样精度与传输稳定性,由采样时钟、FPGA参考时钟、接口时钟三者的抖动质量共同决定。本文从三大时钟场景解读数据采集卡低抖动晶振...
-
2026
09.07
机器人"时钟树"架构:从主控MCU到关节伺服到AI算力
机器人内部存在一个复杂的时钟分配网络——时钟树。从一颗主控晶振出发,时钟信号经过PLL倍频/分频、时钟缓冲器分配、走线传输等环节,最终到达主控MC...

-
2026
09.03
机器人三大场景晶振选型差异:工业制造 vs 物流特种 vs 服务与人形
主控、驱动、通信每一路都要晶振,三类机器人的处境却完全不同:工业制造机器人在车间连轴转,物流特种机器人在冷库与户外来回跑,服务与人形机器人被...
-
2026
08.31
边缘计算FPGA卡的低功耗时钟振荡器选型需求
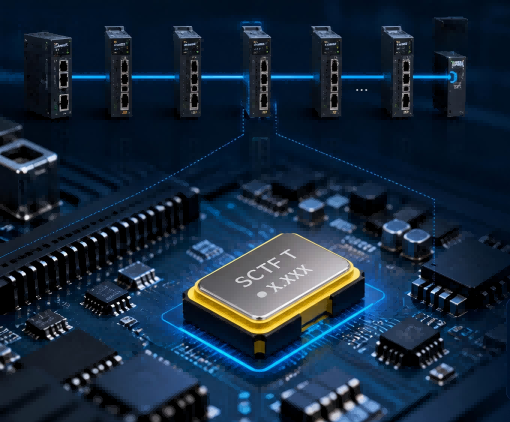
边缘计算FPGA卡部署在靠近数据源的网络边缘(工厂车间、户外基站等),通常面临功耗受限、散热条件有限、环境温度变化大等约束。一张板卡6-12颗晶振,...
-
2026
08.31
EtherCAT从站同步精度不够?晶振温漂可能是被忽略的关键
EtherCAT从站同步超差,问题可能出在晶振温漂上。SCTF星通时频解析TCXO温补晶振如何在高精度同步、快速温变、多轴强耦合场景中提升系统余量,提供可落...
-
2026
08.28
FPGA加速卡系统时钟的晶振选型:从MCU到FPGA的参考时钟链路
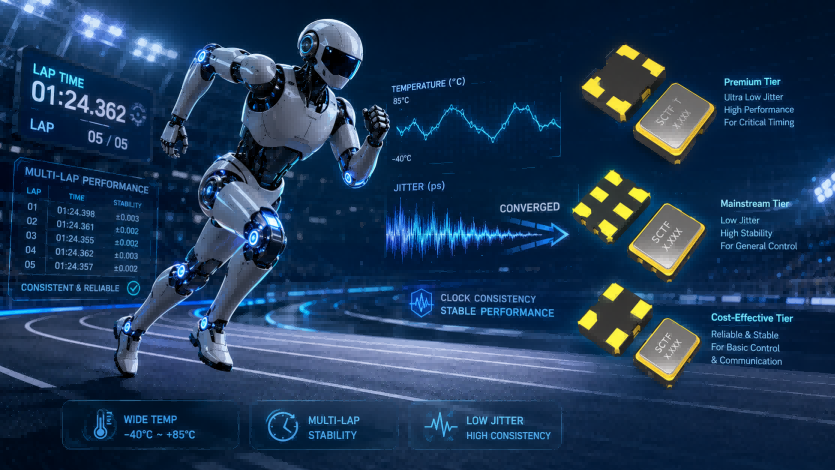
FPGA加速卡从MCU、FPGA主控到DDR、PCIe与SerDes,各节点对晶振要求不同。SCTF星通时频提供低相噪时钟振荡器、MHz时钟振荡器、DXO差分振荡器,覆盖从系...
-
2026
08.26
人形机器人大赛启示:晶振如何撑起连续多轮稳定发挥?
人形机器人大赛场上,连续多轮规定动作复现,考验的不是单轮爆发,而是全温区时钟一致性。温漂与抖动误差会在多轮次中逐级累积,放大晶振选型差异。本...
-
2026
08.25
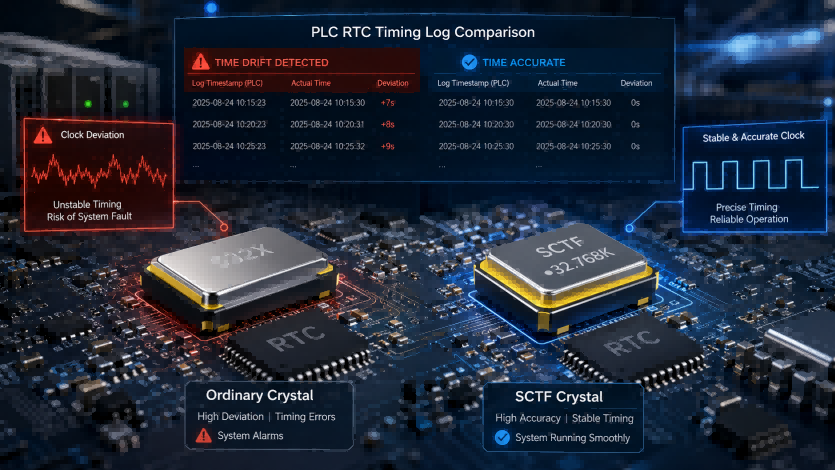
PLC RTC时钟选型:无源晶振与有源晶振怎么选?
PLC的实时时钟(RTC)靠32.768kHz晶振维持时间戳、掉电保持和故障日志。无源晶振和有源晶振都能输出这个频点,但成本、可靠性、设计复杂度完全不同。本...
-
2026
08.20
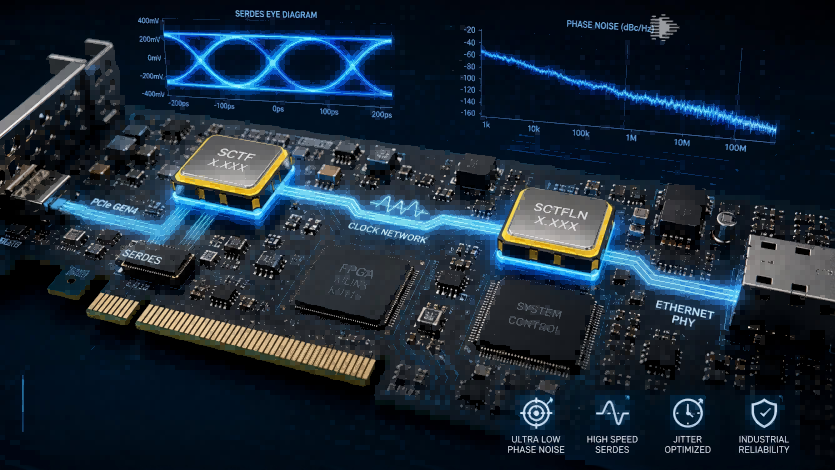
FPGA算力加速卡选型:DXO与低相噪晶振怎么配?
FPGA算力加速卡的信号完整性,始于一颗低抖动时钟。PCIe与SerDes的参考时钟质量,直接决定眼图能否通过、链路能否稳定运行。本文从工程视角拆解时钟选...
-
2026
08.19
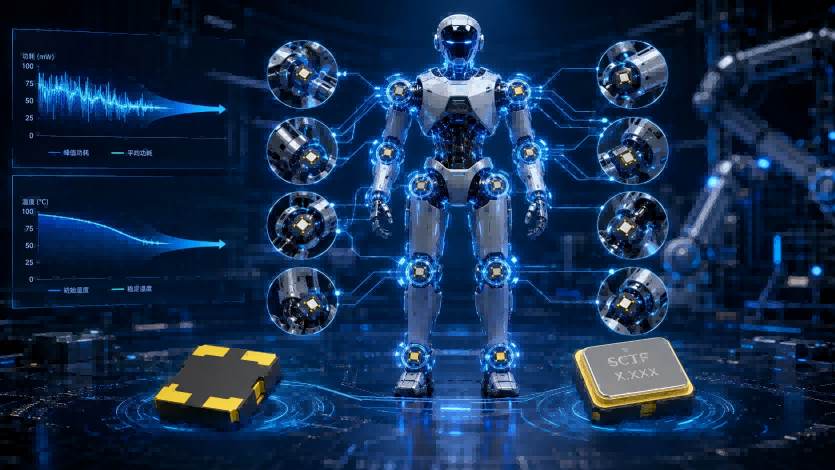
人形机器人40+关节:晶振用量为什么是“天花板”?
人形机器人正从实验室走向万台级量产,40+自由度将单台晶振用量推向新高。功耗怎么压?温漂怎么控?低电压晶振与TCXO各守一条防线,分级选型是降低整机...
-
2026
08.18
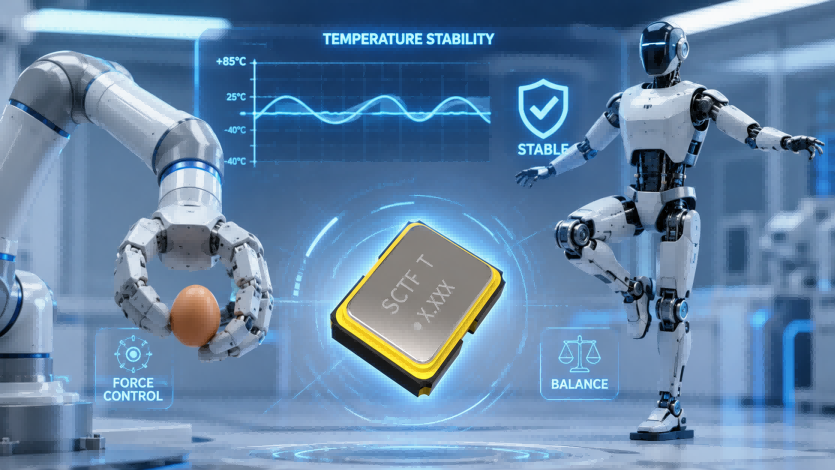
力控与平衡:TCXO为什么是协作/人形绕不开的时钟选择?
协作机器人要"柔",人形机器人要"稳"——看似两件事,卡在同一环:时钟随温度漂移。温补晶振(TCXO)以 ±0.5ppm 全温区稳定度兜住力控与双足平衡的确...