

-
2026
10.30
机器人关节伺服的晶振选型要点:如何破解多轴同步与温漂难题?
机器人关节伺服的晶振选型要点,直接决定了工业机器人的运动控制精度与系统稳定性。在多轴协同作业中,时钟源的微小抖动或温漂,都可能被放大为关节轨...
-
2026
10.29
多路视频AI边缘盒子晶振选型:编解码与NPU时钟设计
设计时需把不同的功能模块分开选型:VPU编解码选MHz时钟振荡器(保稳定度),NPU主控选低功耗时钟振荡器(看重低功耗),RTC待机选32.768kHz晶振(看漏...
-
2026
10.28
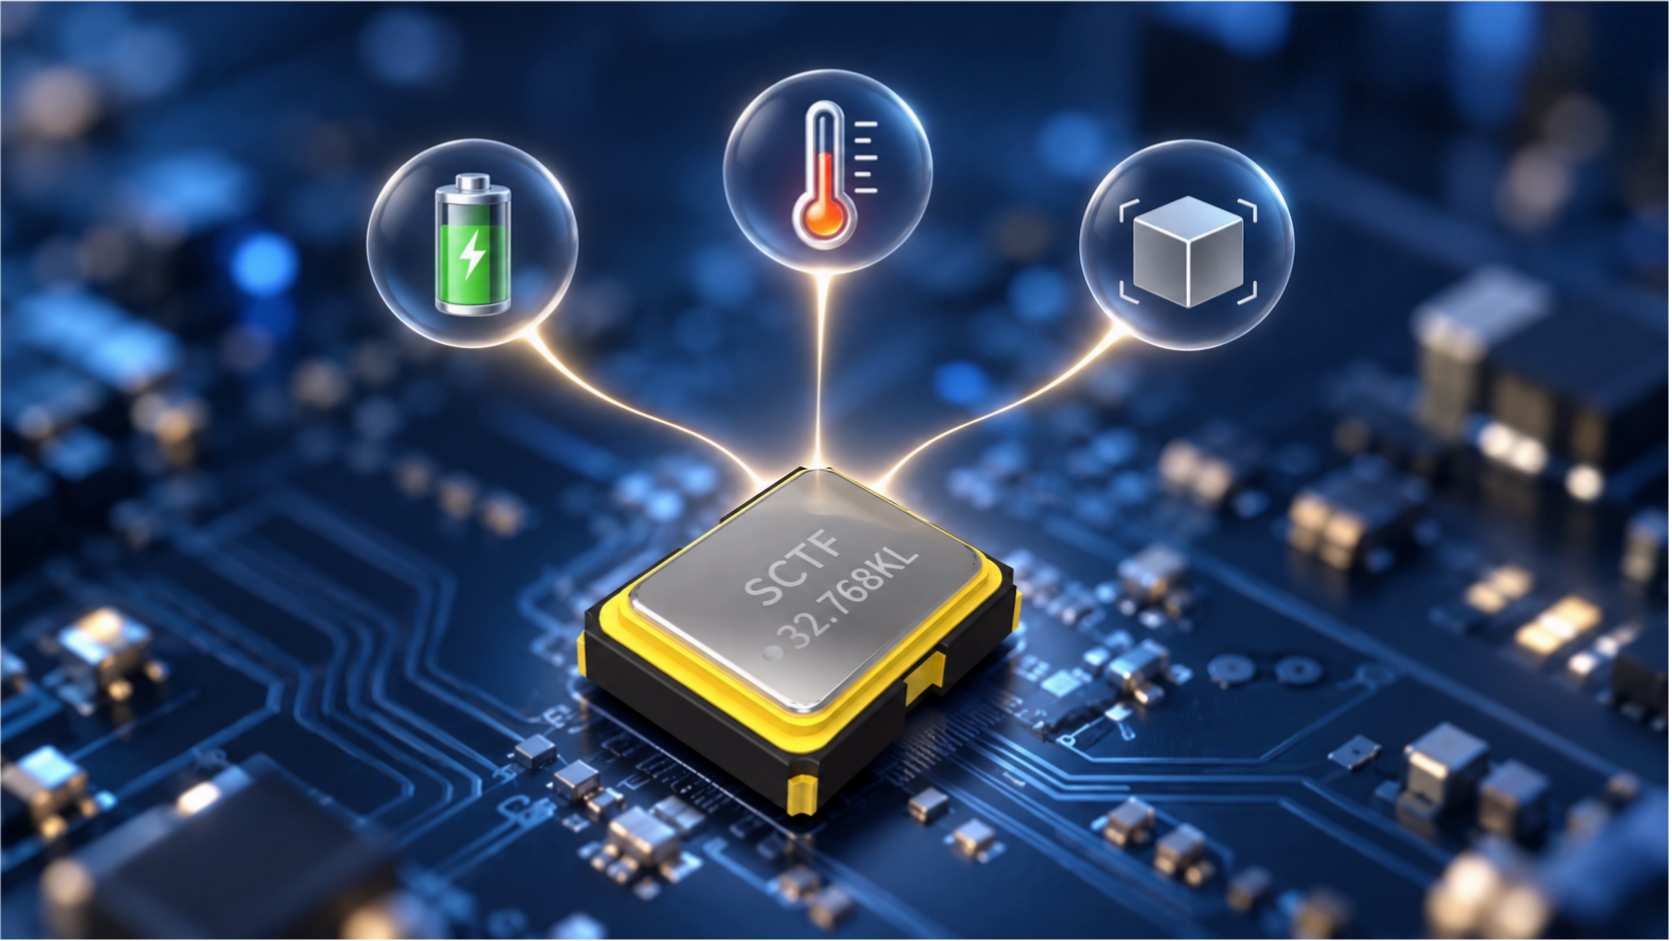
边缘AI设备晶振怎么选?三个问题帮你锁定最佳方案
边缘AI设备晶振选型可归结为三个核心问题:①是否电池供电(决定功耗)?②是否户外部署(决定宽温)?③PCB空间是否紧凑(决定封装)?SCTF星通时频提...
-
2026
10.27
边缘AI晶振选型:2016/2520/3225/5032/7050封装怎么选?
在边缘AI设备的硬件设计中,边缘AI晶振选型往往是工程师在画板阶段最容易纠结的环节。智能安防IPC、多路视频AI分析盒子、工业AI网关等设备,内部PCB空...
-
2026
10.26
企业级AI推理网关的晶振选型:PCIe参考时钟与系统管理时钟的匹配
企业级推理网关对时钟要求严苛。PCIe参考时钟须使用低抖动的DXO 差分振荡器;系统管理时钟采用MHz时钟振荡器;RTC 待机走时选用32.768kHz石英晶体。SC...
-
2026
10.22
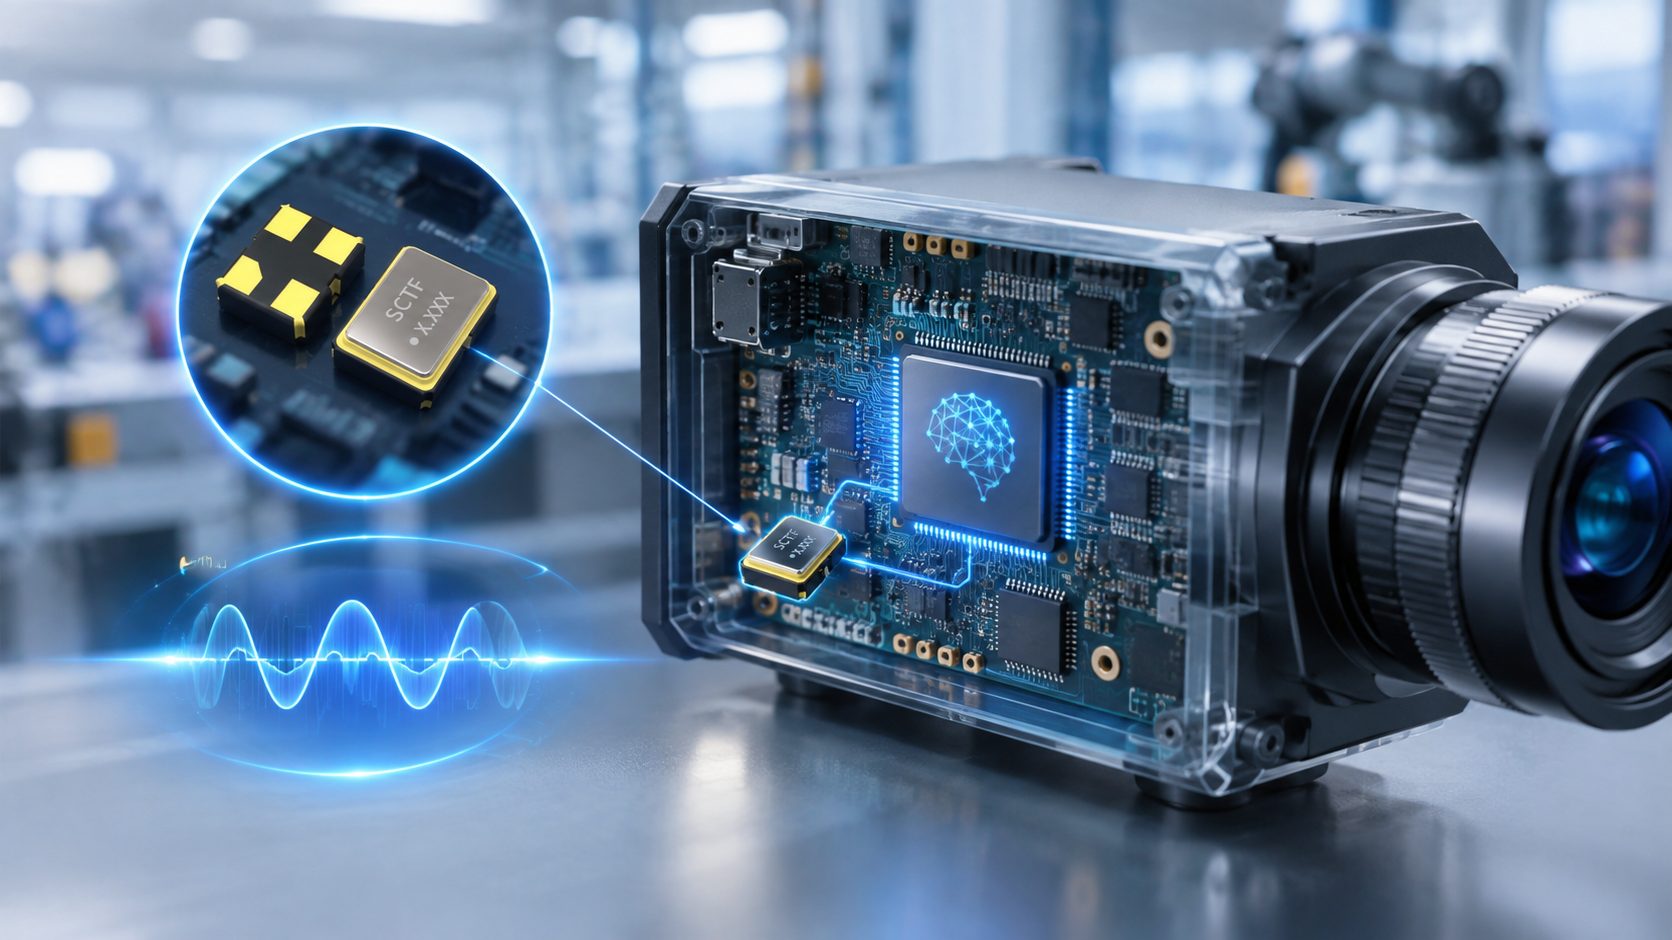
通用AI智能边缘节点的晶振方案:SoC主时钟与RTC待机时钟的功耗平衡
智能零售终端、园区门禁等设备如何延长续航?除了优化主控,两颗常电晶振(SoC主时钟与RTC晶振)的功耗控制是关键。本文详细对比了运行态与休眠态下的...
-
2026
10.20
智能相机(边缘AI)的时钟设计:AI算力芯片对时钟有何要求?
视觉检测正在从“拍下来传回服务器算”转向“在相机里直接算完”。智能相机把AI推理芯片、图像传感器与高速串行通道装进同一个机身,算力上去了,时钟...
-
2026
10.20
DPU/SmartNIC晶振方案:DXO差分晶振在SerDes参考时钟中的应用
DPU/SmartNIC 的 SerDes 接口对参考时钟抖动有严苛要求。普通晶振相噪过大,会导致眼图闭合与误码。SCTF 星通时频的DXO差分振荡器 提供 ≤0.5ps max 极...
-
2026
10.19
AI训练卡晶振方案:DXO+通用晶振+RTC的协同工作逻辑
AI训练卡的时钟方案不能用一颗晶振解决。互连参考需满足PCIe/NVLink抖动预算,推荐Z系列DXO差分振荡器;卡内管理主时钟推荐C系列SPXO;断电走时推荐TF...
-
2026
10.14
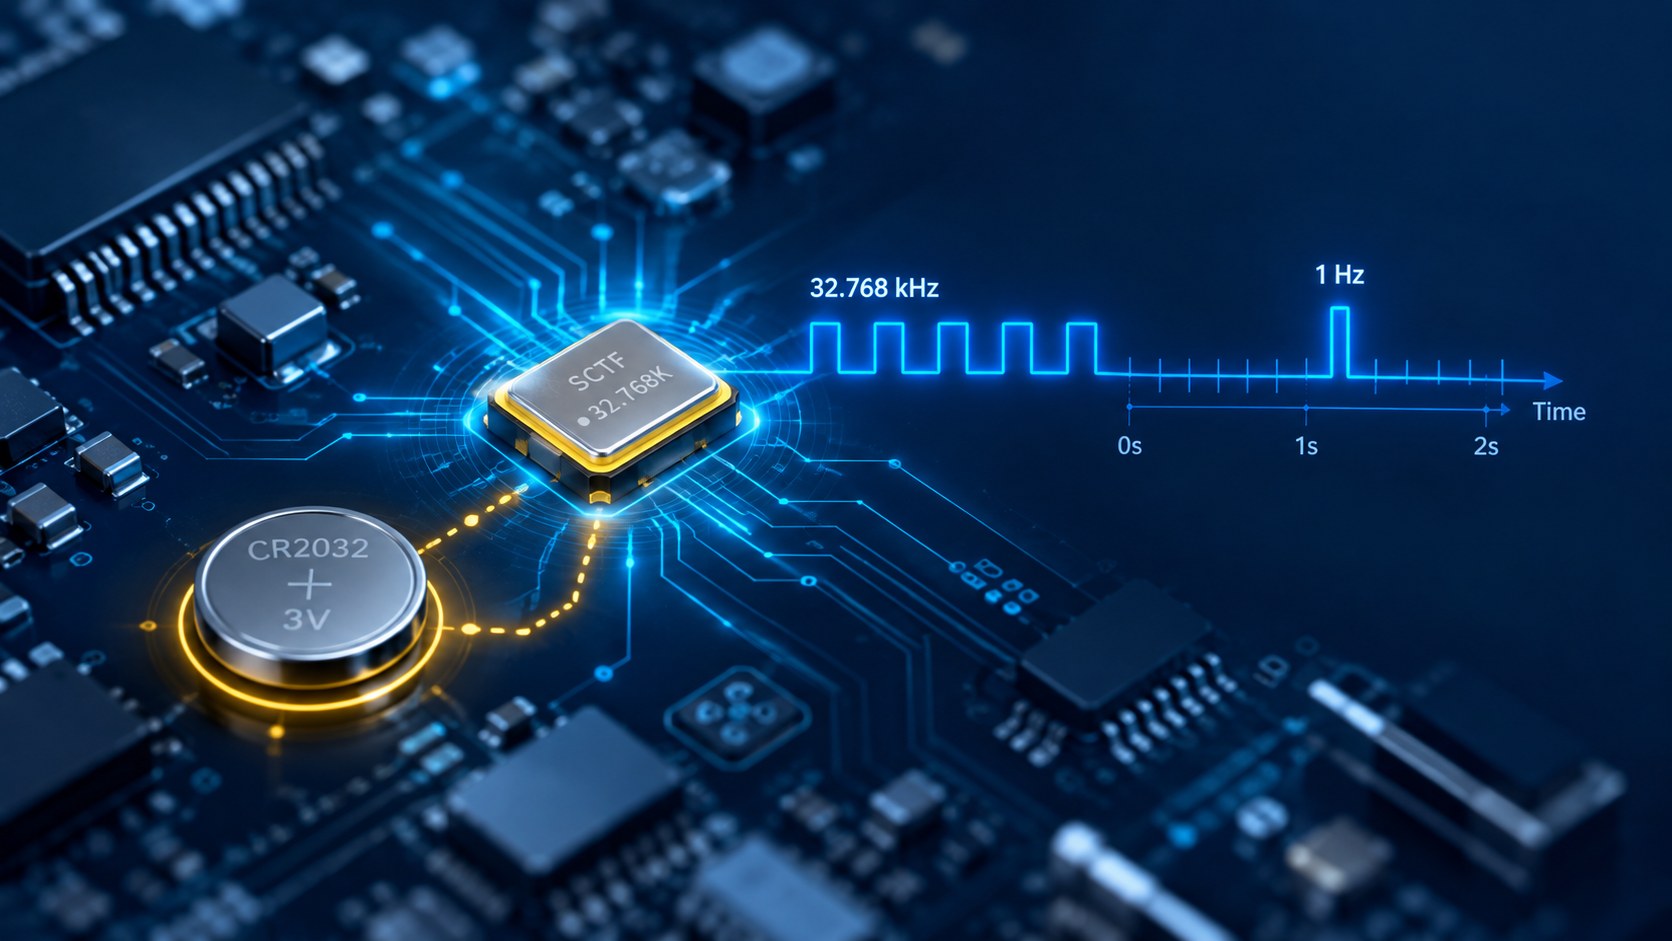
为什么AI服务器系统管理离不开一颗32.768kHz RTC晶振?
机房深夜告警,一台AI服务器掉电重启后没能起来。运维翻出BMC日志想还原过程,却发现几台机器的时间戳对不上、先后顺序全乱。顺着查下去,问题落回主板...
-
2026
10.14
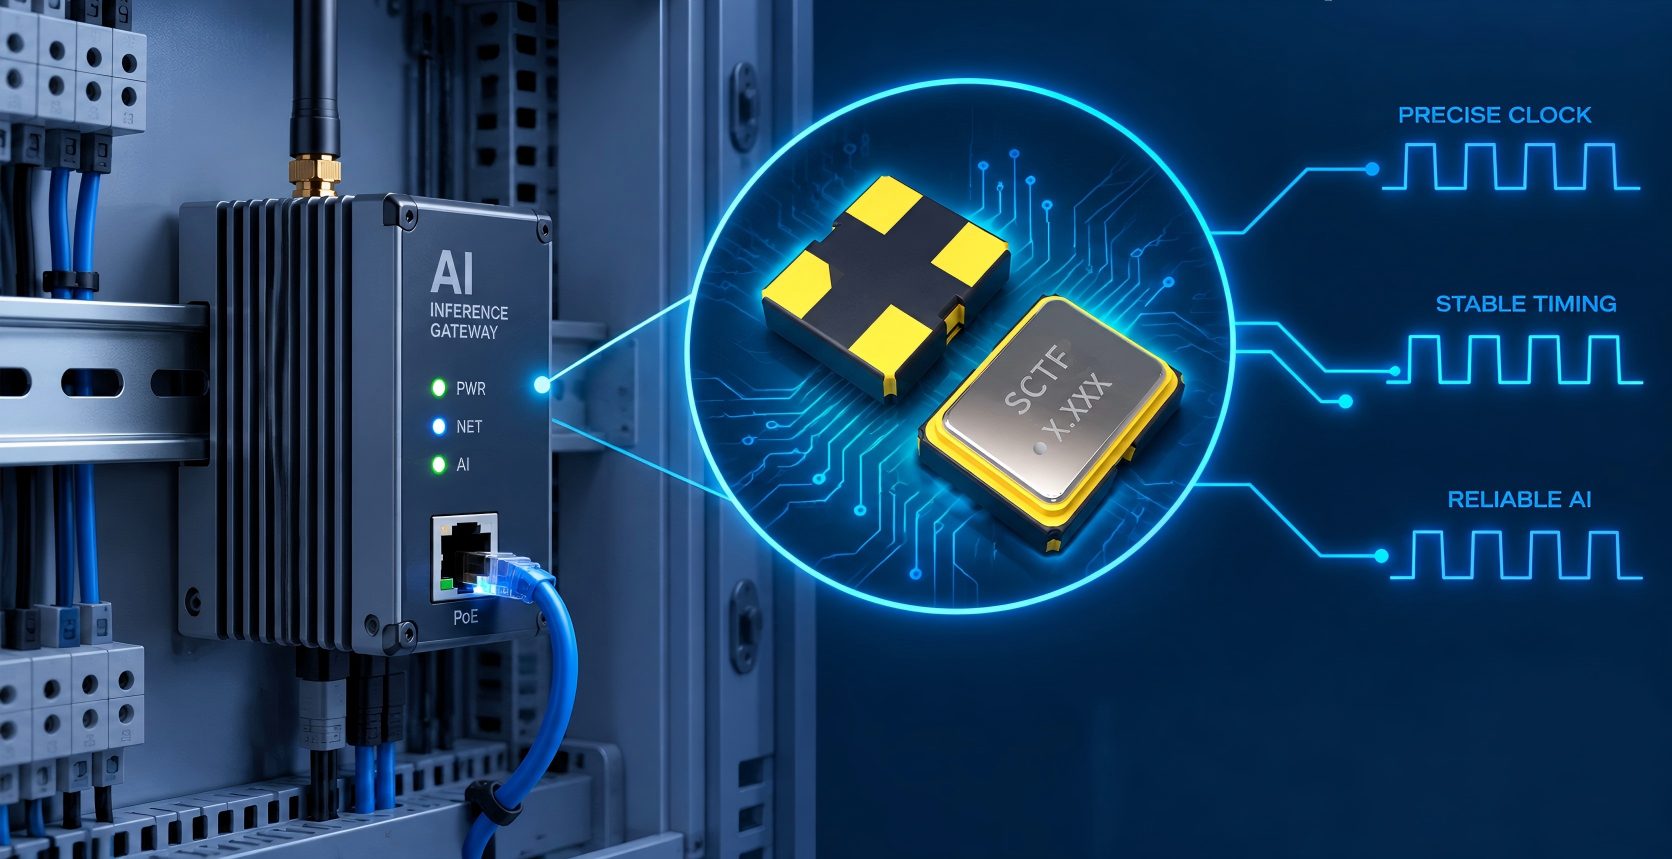
工业级AI推理网关的晶振方案:如何同时满足“低功耗”与“高可靠”?
工业级AI推理网关常落在变电站、工厂车间、路口机柜这类地方:供电靠 PoE 或电池,余量本就不大;环境却要 7×24h 连轴转,-40~+85℃的温差反复拉扯。...
-
2026
10.12
AI算力设备的“时钟树”:从RTC晶振到DXO振荡器的完整链路
一台AI训练服务器内部,晶振用量通常在200-300颗,分布在系统管理(32.768kHz)、系统主时钟(25/100/125MHz)、算力核心(156.25MHz)三处时钟域,构...
-
2026
09.24
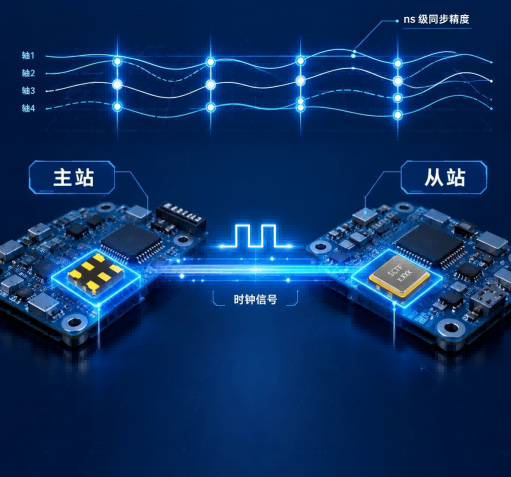
运动控制器的时钟架构:为什么需要DXO+TCXO的组合方案?
多轴联动的同步精度,最终由时钟决定,而非控制算法。运动控制器既要当EtherCAT主站,又要驱动多轴联动——主站参考时钟怕“抖”,从站参考时钟怕“漂...
-
2026
09.22
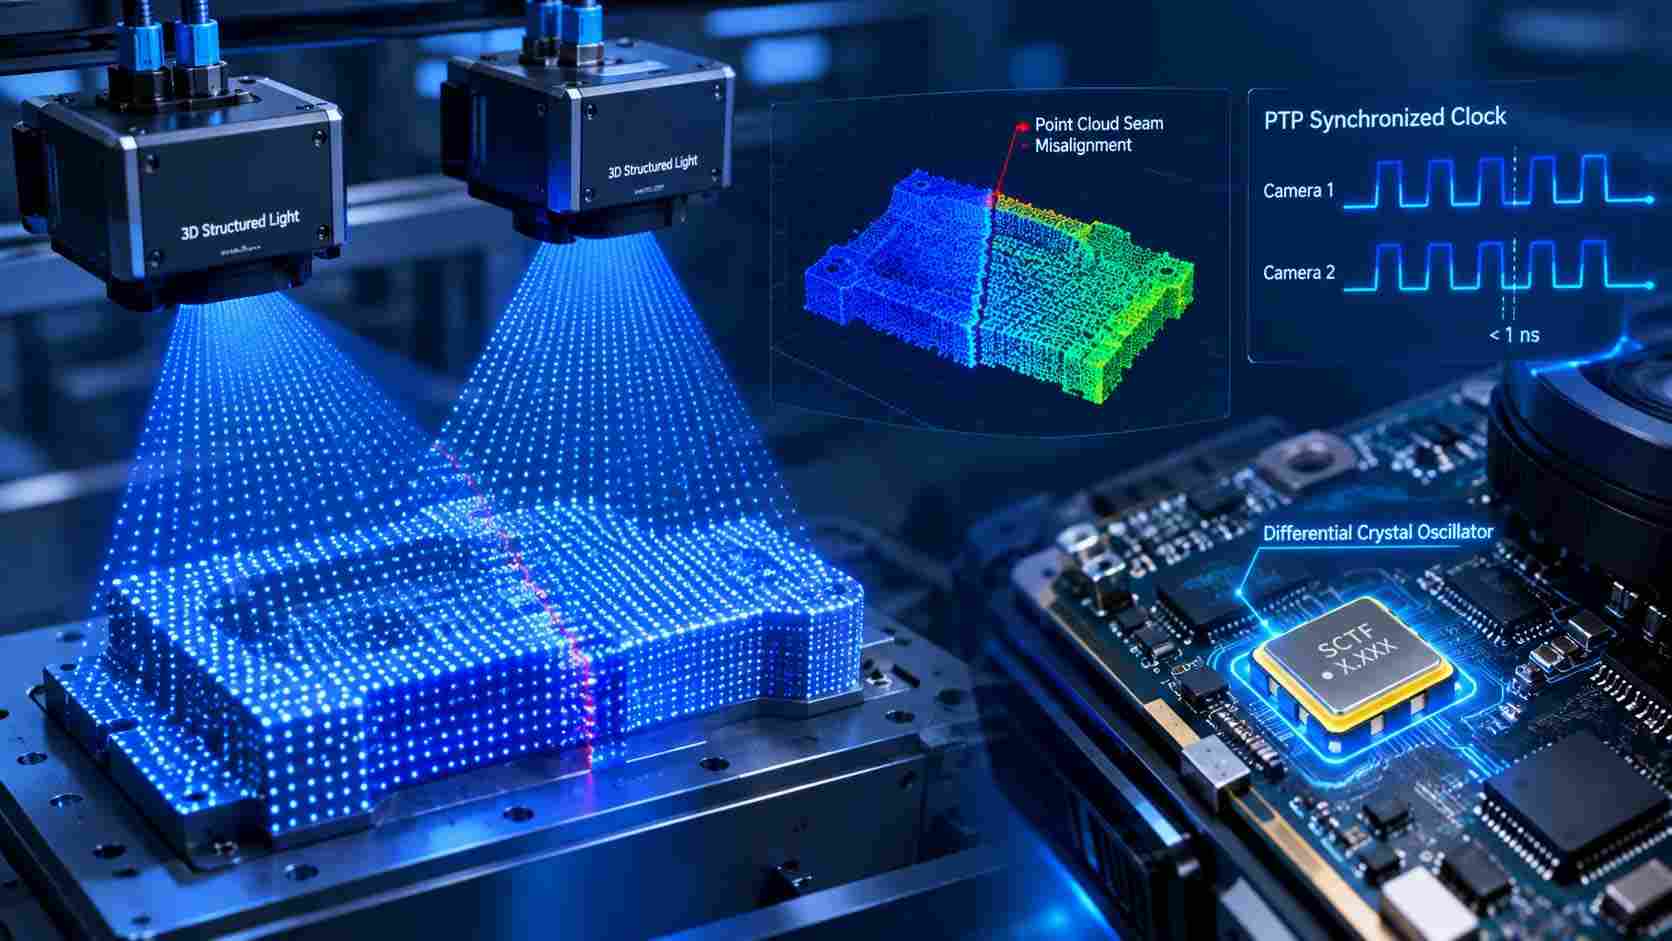
3D相机时钟架构:差分晶振如何保障PTP同步?
两台3D相机拼出的点云,接缝处总有一道错层:机械重复定位已经校到零点零几毫米,重建算法也换过两版,问题却还在。最后查到的,是两台相机对"同一时刻...
-
2026
09.16
DXO差分晶振在HDMI 2.1/DP 2.0接口中的硬件规格与应用解析
HDMI 2.1 CTS要求TMDS/SCDC参考时钟抖动低于0.5ps RMS;DP 2.0更严格,参考时钟抖动需低于0.3ps RMS。SCTF DXO差分振荡器(Z系列)抖动≤0.3ps,配合L...
-
2026
09.15
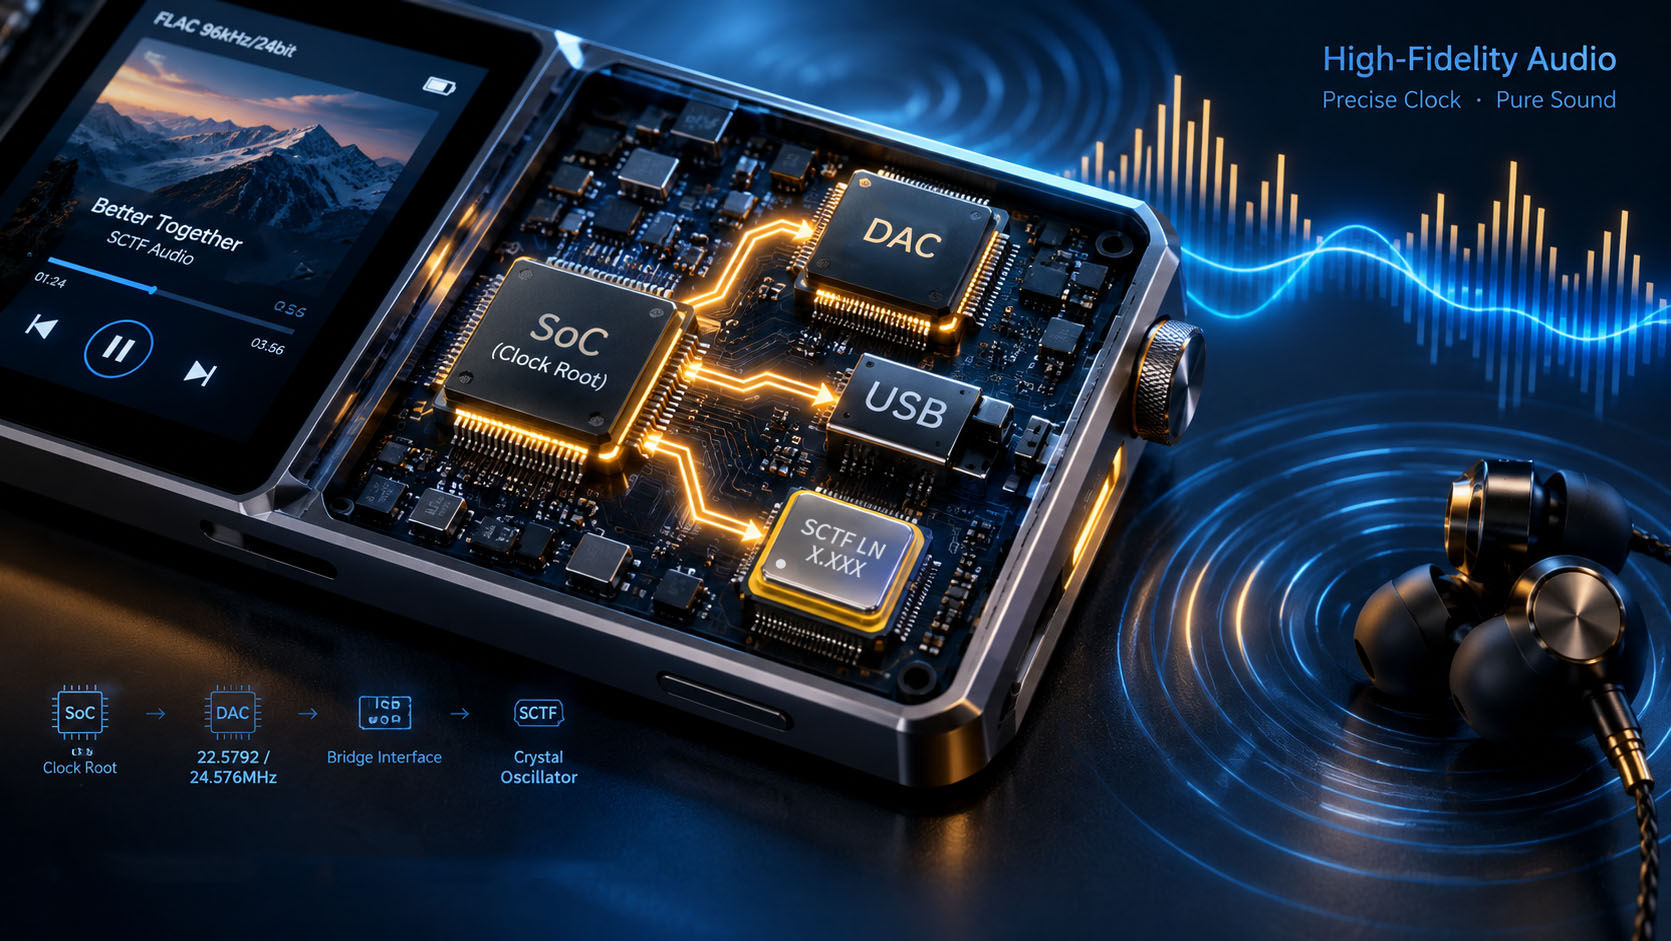
便携DAP场景时钟方案选型:尺寸、功耗与相噪的权衡
便携DAP时钟方案选型,本质是多目标优化——在尺寸、功耗、相噪三者之间找到最优平衡点。本文拆清时钟树,给出封装、电流、相噪三维决策框架与分档推荐...

-
2026
09.08
工业相机图像时间戳:为什么需要一颗独立的32.768kHz晶振?
工业相机给每帧图像打时间戳,这个动作的可靠性完全依赖硬件RTC。而RTC的时间基准,就是那颗独立的32.768kHz晶振。这不是"要不要独立晶振"的问题,而是...

-
2026
09.05
LVPECL / LVDS / HCSL怎么选?差分振荡器输出模式选型看这三点
差分振荡器输出模式LVPECL、LVDS、HCSL怎么选?摆幅、功耗、抗噪能力差异明显,选错可能导致信号不匹配或可靠性问题。本文从原理、场景、常见误区三个...
-
2026
08.28
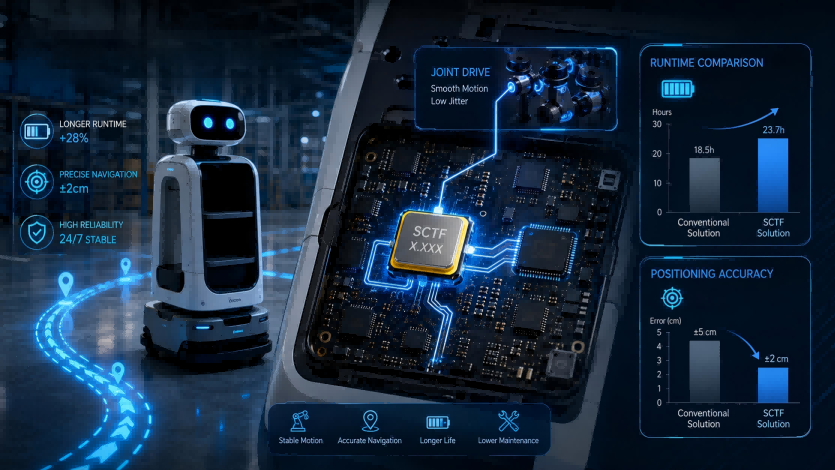
服务机器人的晶振选型:续航与导航的时钟优化
服务机器人的续航与导航精度,是产品定义阶段的两条硬指标。续航要求每颗晶振功耗都要省,导航要求主控采样时钟不能漂。SCTF星通时频以低电压时钟振荡...
-
2026
08.27
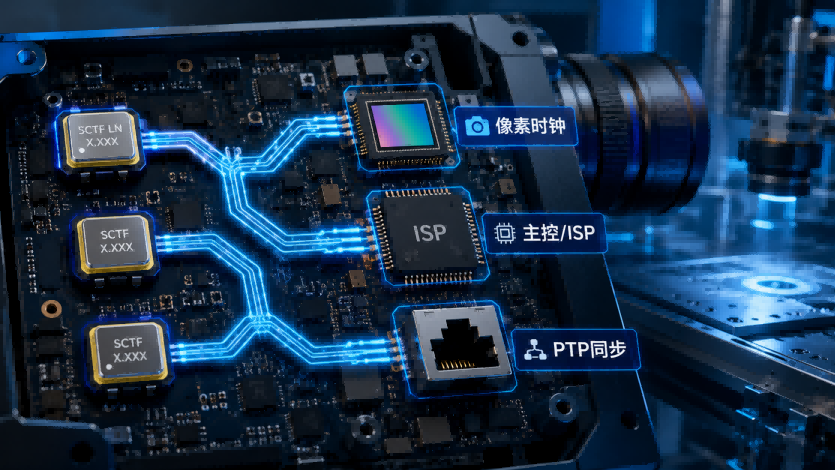
工业相机时钟树怎么搭?从像素时钟到差分同步的晶振选型
工业相机时钟树分三路:像素时钟、主控与ISP、差分同步——各支路对晶振要求不同。SCTF星通时频提供覆盖三路时钟的完整晶振方案:低相噪时钟振荡器(像...


